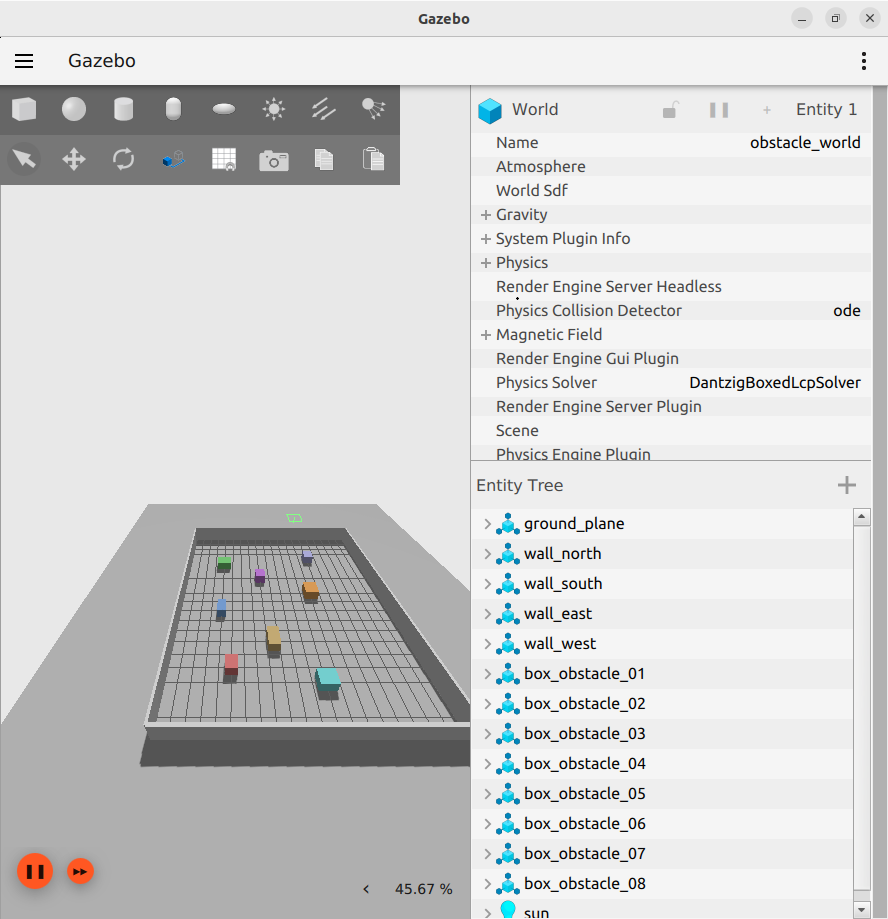
Gazebo World 제작 -장애물 World / Corridor World / Warehouse World 만들기 #2
10. Corridor World 제작 1) Corridor World의 목적 Corridor World는 좁은 복도에서 모바일로봇이 안정적으로 주행하는지 확인하기 위한 환경입니다. 2) Corridor 설계 소형 모바일로봇 실습에서는 다음 정도의 폭을 사용할 수 있습니다. 이번 예제의 벽 중심 간 거리는 2m이고 벽 두께는 0.2m입니다. 따라서 실제 내부 통로 폭은 약 1.8m입니다. 3) corridor_world.sdf worlds/corridor_world.sdf 파일을 만듭니다. 4) 소스설명 Corridor … Read more