WEGO LIMO 딥러닝 트랙 인식과 YOLO 객체 인식을 이용한 주행 제어 프로그램 분석
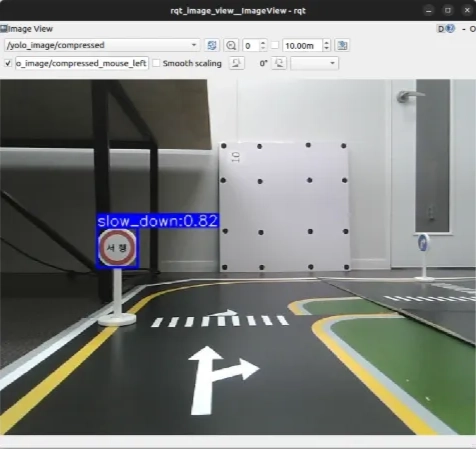
이번 글에서는 WEGO LIMO에서 딥러닝으로 검출한 트랙 위치와 YOLO로 검출한 객체 정보를 결합하여 실제 로봇의 속도와 조향을 제어하는 dl_control.py 프로그램을 분석합니다. 앞에서 살펴본 트랙 인식 프로그램은 카메라 영상으로부터 Normal Mode와 Turn Mode의 트랙 중심 오차를 계산하여 /control 토픽으로 전달했습니다. YOLO 객체 인식 프로그램은 카메라 영상에서 객체를 검출한 뒤 객체의 클래스 이름, 신뢰도, Bounding Box 좌표를 … Read more
Ubuntu 22.04 Server 기반 TurtleBot3 Burger에서 ROS 2 Humble과 Pi Camera 2를 이용한 YOLO 객체 인식 연동

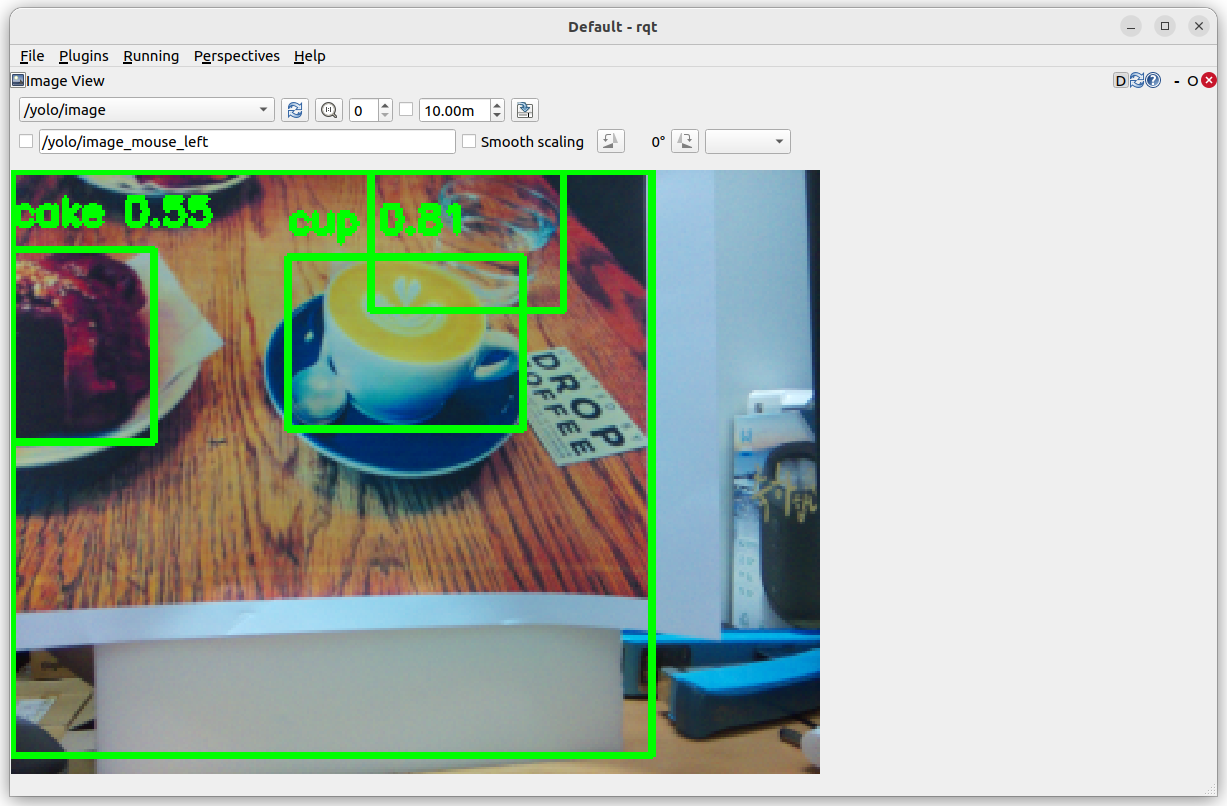
1. 개요 이번 글에서는 Ubuntu 22.04 Server가 설치된 TurtleBot3 Burger에서 ROS 2 Humble을 사용하고, 장착된 Pi Camera 2 영상을 기반으로 YOLO 객체 인식 딥러닝 노드를 연결하는 과정을 설명합니다. 카메라 ROS 2 토픽 → OpenCV 변환 → YOLO 객체 인식 → 인식 결과 ROS 2 토픽 발행 → rqt 또는 RViz2에서 확인 이 원리를 이해하면 TurtleBot3에 … Read more