TurtleBot3 시뮬레이션으로 배우는 SLAM Toolbox
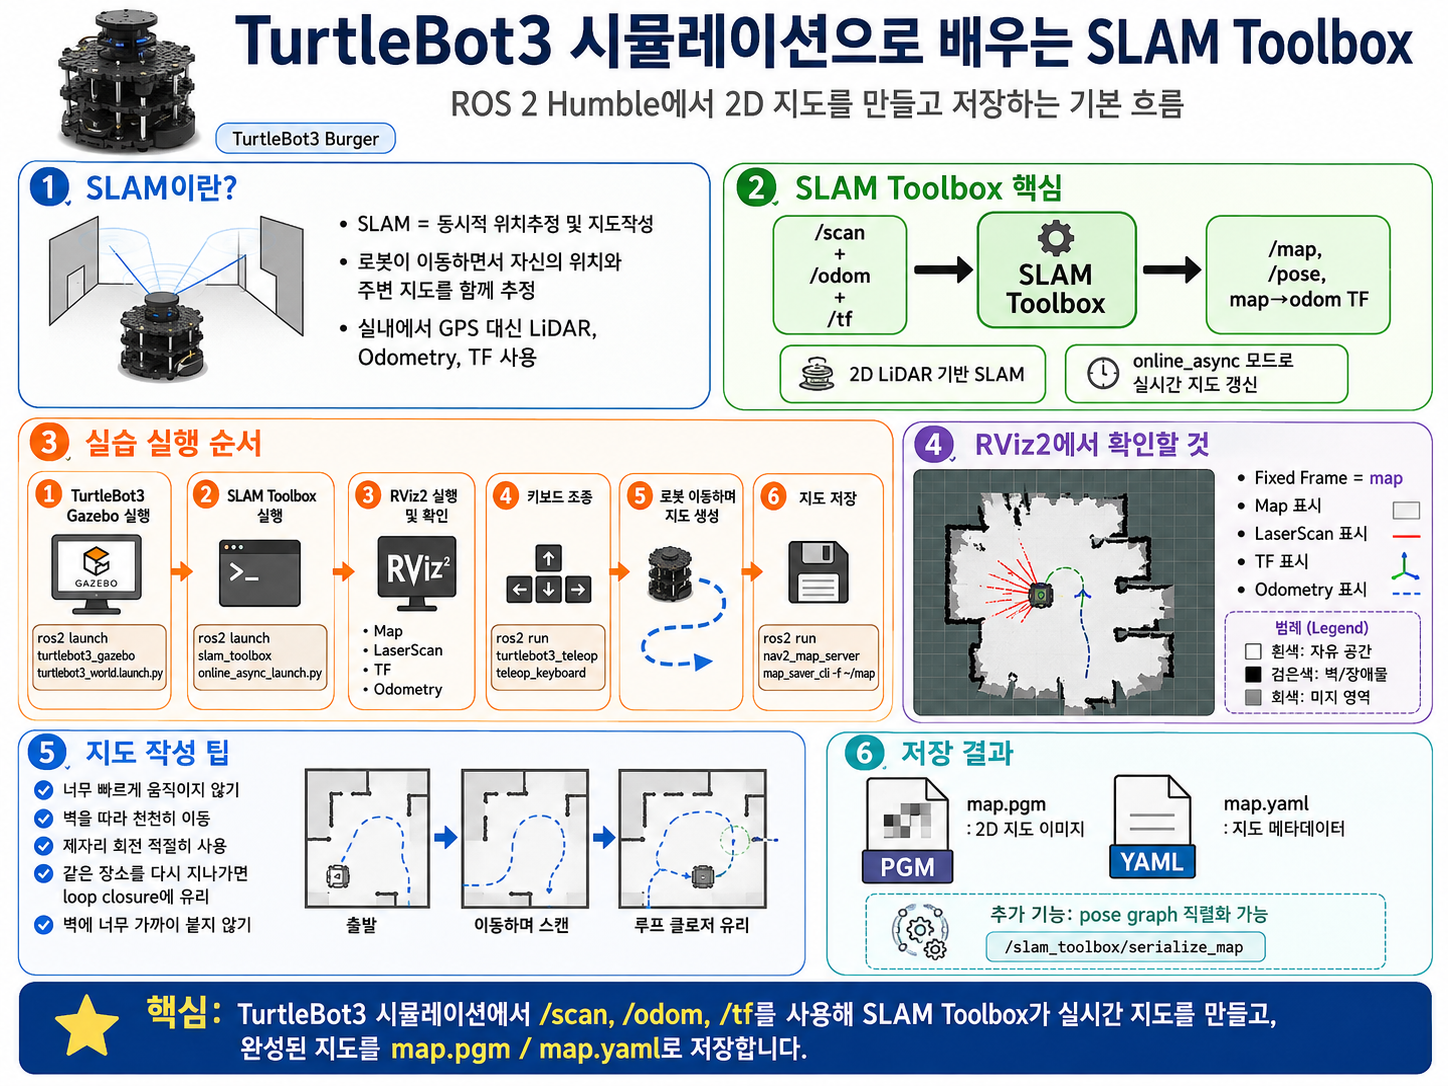
이번 강의에서는 ROS 2 Humble 환경에서 SLAM Toolbox를 사용해 모바일 로봇의 2D 지도를 작성하고 저장하는 방법을 실습합니다. 1. SLAM의 등장 배경 모바일 로봇이 실내에서 자율주행을 하려면 두 가지 정보가 필요합니다. 첫째, 내가 어디에 있는가? 둘째, 주변 환경이 어떻게 생겼는가? 사람은 방 안을 걸어 다니면서 벽, 문, 책상 위치를 자연스럽게 기억합니다. 하지만 로봇은 센서 데이터만 보고 판단해야 합니다. 특히 … Read more
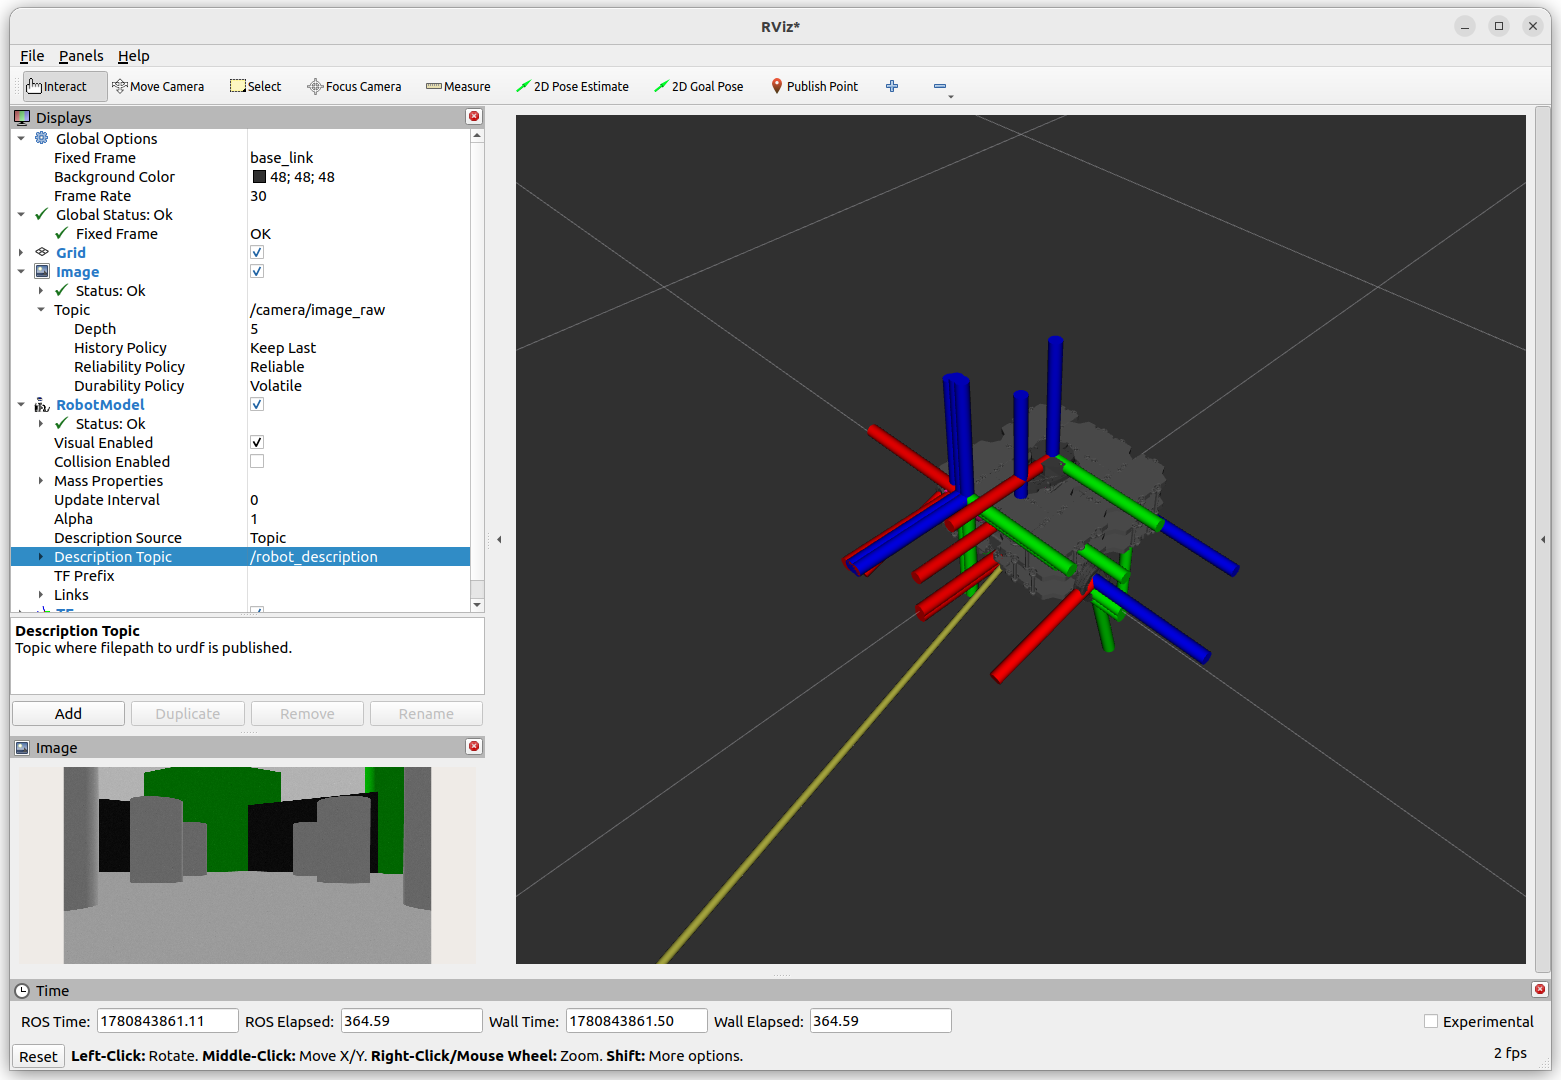
TurtleBot3 Waffle 시뮬레이션에서 RViz와 rqt로 카메라 토픽 확인하기

TurtleBot3는 ROS 기반 교육·연구용 모바일 로봇 플랫폼이고, Burger / Waffle / Waffle Pi처럼 모델을 바꿔가며 실습할 수 있습니다. ROBOTIS 공식 e-Manual에서도 TurtleBot3를 ROS 기반의 확장 가능한 모바일 로봇 플랫폼으로 설명하고 있으며, ROS 2 환경 설정 예시도 제공합니다. 이번 실습에서는 TurtleBot3 Waffle 시뮬레이션을 실행한 뒤, RViz와 rqt 플러그인으로 카메라 토픽을 확인합니다. 이 글에서 확인할 내용은 다음과 같습니다. … Read more