ROS 2의 turtlesim과 rqt 사용법

1. turtlesim 패키지를 설치합니다. 먼저 apt를 가장 최신 버전으로 업데이트 합니다. 아래 그림과 같이 업데이트가 완료되었습니다. 이제 ros 2의 turtlesim 패키지를 설치해 줍니다. 다음 그림과 같이 turtlesim 패키지의 설치 또한 완료되었습니다. 다음 단계로 넘어가기 전에 turtlesim 패키지가 제대로 설치되었는지 확인해 줍니다.  먼저 소스의 위치를 지정해 줍니다.  그리고 다음 명령어를 통해 turtlesim의 실행 가능한 리스트를 확인합니다. … Read more
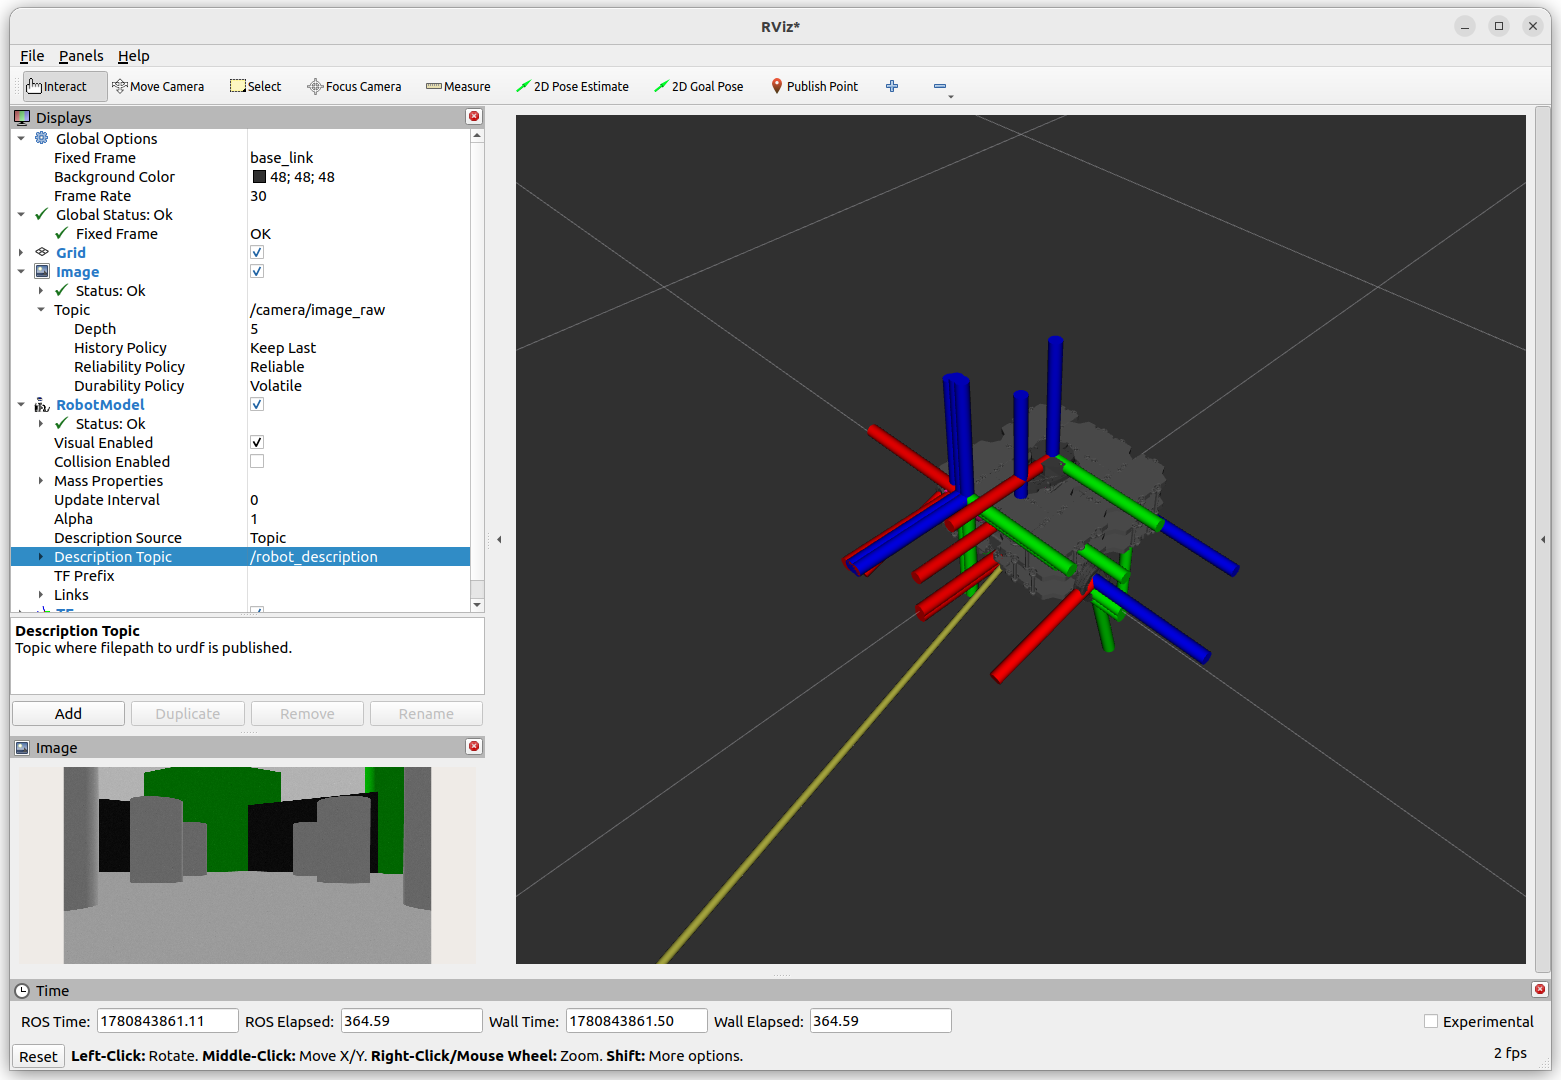
TurtleBot3 Waffle 시뮬레이션에서 RViz와 rqt로 카메라 토픽 확인하기

TurtleBot3는 ROS 기반 교육·연구용 모바일 로봇 플랫폼이고, Burger / Waffle / Waffle Pi처럼 모델을 바꿔가며 실습할 수 있습니다. ROBOTIS 공식 e-Manual에서도 TurtleBot3를 ROS 기반의 확장 가능한 모바일 로봇 플랫폼으로 설명하고 있으며, ROS 2 환경 설정 예시도 제공합니다. 이번 실습에서는 TurtleBot3 Waffle 시뮬레이션을 실행한 뒤, RViz와 rqt 플러그인으로 카메라 토픽을 확인합니다. 이 글에서 확인할 내용은 다음과 같습니다. … Read more