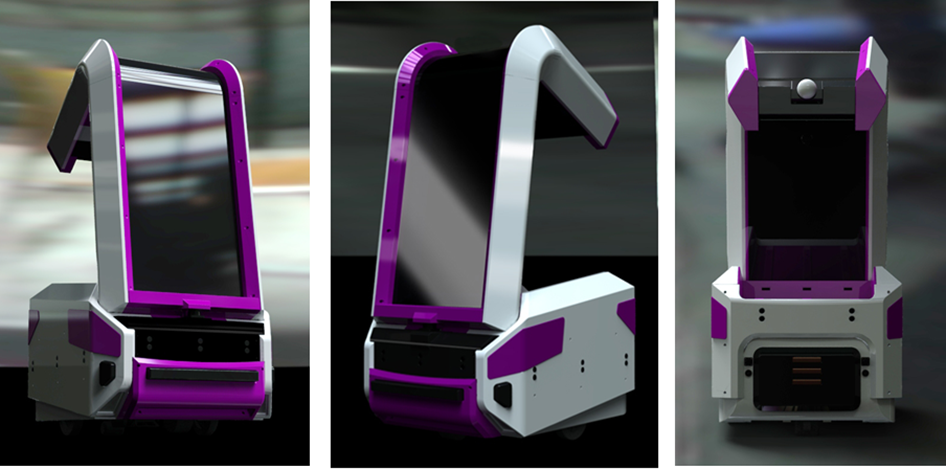
짐운반 로봇 I의 디자인을 보완하고 기구설계 및 각종 부품을 재배치하여 기구부를 재설계 하였습니다. 하드웨어는 회로 보완과 안정화를 위해 재설계하여 제작하였습니다. Tomorrow City에서 길안내 서비스를 위한 GUI를 다시 디자인하여 프로그래밍 했습니다. 로봇 제어 프로그램도 짐운반 로봇 I의 기본 기능을 이용하여 성능개선, 서비스 추가, 안정화를 위해 프로그램 작업을 진행하였습니다. 건물이 완성되지 않은 상태에서 로봇 회사들이 현장에서 작업해야 했고 숙소도 멀리 있어 거의 밤색작업을 진행했습니다.
너무나 고생스러운 작업 환경이었지만 로봇 서비스를 성공적으로 수행하기 위해 팀원들과 열정적으로 작업을 했었습니다. 건물이 완성되자 별도의 작업공간이 주어져 그나마 ㄱ독립된 공간에서 모두 모여서 작업을 할 수 있었습니다. 결국 세계도시축제가 열리고 모든 롭소 회사들이 서비스를 수행했습니다. 초반에는 자주 에러도 발생하고 무엇보다 일반인에게 공개된 장소에서 서비스를 해야 하기 때문에 하루 종일 모니터링을 해야 했습니다. 문제가 발생하면 로봇을 교체하고 바로 프로그램 디버그를 시작하고 다른 로봇으로 서비스를 다시 시작한고 밤에는 모두 모여 전체 프로그램 수정 작업을 진행하여 성능을 안정화 시키는 방식으로 작업을 계속 이어갔습니다.
마지막에는 어느정도 안정된 서비스가 가능했습니다.
아래의 링크는 2009년 세계도시축전에 관한 간략한 소개 입니다.
1. 짐운반 로봇(Porter Robot) II – 로봇 업그레이드
2. 짐운반 로봇(Porter Robot) II – 기구부 업그레이드
3. 짐운반 로봇(Porter Robot) II – 하드웨어 업그레이드
4. 짐운반 로봇(Porter Robot) II – 안내용 GUI 개발
5. 짐운반 로봇(Porter Robot) II – 로봇 시스템 소개
6. 짐운반 로봇(Porter Robot) II – 로봇 제어 프로그램 개발
7. 짐운반 로봇(Porter Robot) II – 로봇 제작
8. 짐운반 로봇(Porter Robot) II – Tomorrow City에서 작업
9. 짐운반 로봇(Porter Robot) II – 로봇 길안내 서비스 테스트
10. 짐운반 로봇(Porter Robot) II – Tomorrow City 소개
11. 짐운반 로봇(Porter Robot) II – 2D 바코드 제작 및 설치
12. 짐운반 로봇(Porter Robot) II – 골든벨 500회 특집 촬영
13. 서비스 시나리오 테스트 동영상
– 로봇 출근 : 관제센터에서 출근 명령을 내리면 스스로 충전소를 나와 안내 서비스를 수행합니다.
유튜브 주소 : https://www.youtube.com/watch?v=ixkEUi-2jBk
– 지하 쇼핑몰 자율주행, 안내 서비스 수행
유튜브 주소 : https://www.youtube.com/watch?v=UNAJ05jKdTk
– 충전소로 복귀 : 배터리가 부족한 것을 감지하면 자동으로 충전소로 복귀하고 충전이 완료된 로봇이 서비스를 수행합니다.