짐운반 로봇(Porter Robot) I – 디자인, 기구부 설계

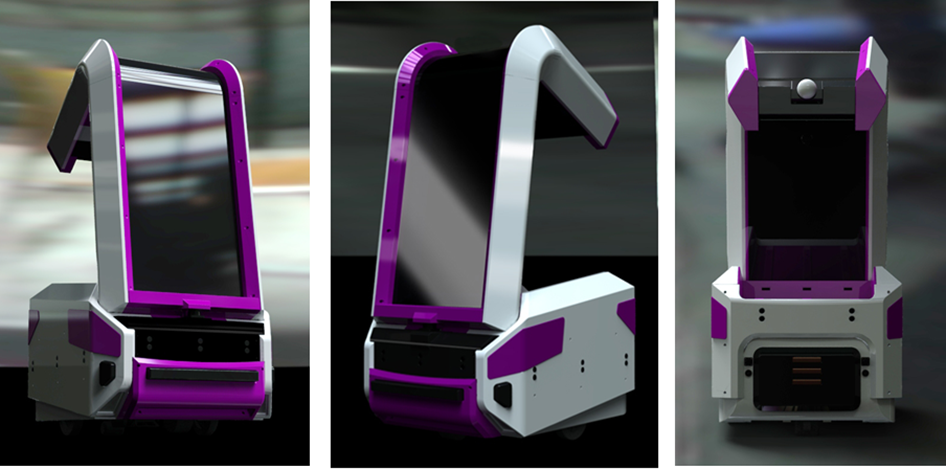
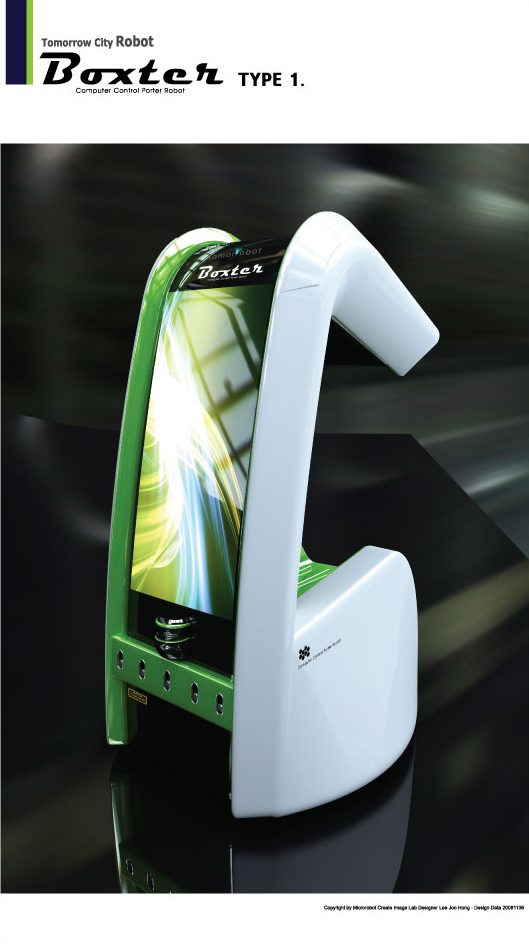
1. 로봇 종류별 변천사 2. 로봇 디자인 디자인 팀에서 로봇의 외관을 디자인하고 아래의 그림들과 같이 다양한 디자인 중에 품평회를 거쳐 하나의 모델을 선택하였습니다. [ Front ] [ Rear ] [ Type 1-1] [ Type 1-2] [ Type 2-1] [ Type 2-2] 3. 기구부 설계 디자인 모델을 이용하여 아래의 그림과 같이 기구설계팀에서 내부 기구부를 설계하였습니다.  [ … Read more

짐운반 로봇(Porter Robot) II 개발 사례

짐운반 로봇 I의 디자인을 보완하고 기구설계 및 각종 부품을 재배치하여 기구부를 재설계 하였습니다. 하드웨어는 회로 보완과 안정화를 위해 재설계하여 제작하였습니다. Tomorrow City에서 길안내 서비스를 위한 GUI를 다시 디자인하여 프로그래밍 했습니다. 로봇 제어 프로그램도 짐운반 로봇 I의 기본 기능을 이용하여 성능개선, 서비스 추가, 안정화를 위해 프로그램 작업을 진행하였습니다. 건물이 완성되지 않은 상태에서 로봇 회사들이 현장에서 작업해야 … Read more

짐운반 로봇(Porter Robot) II – 2D 바코드 제작 및 설치

1. 2-D 바코드를 이용한 위치인식 시스템 바코드 시스템은 로봇이 바닥에 인쇄되어 있는 2-D 바코드를 이동하면서 좌표의 정보를 Camera에서 읽어 들인 Code를 Camera Board에서 Code의 정보 즉 X, Y, 각도 등 여러 가지 유용한 정보를 로봇에 전달하면 로봇은 전달된 정보를 가지고 위치 인식 및 Navigation를 수행합니다. 다수개의 이차원 바코드가 장판의 표면에 등 간격으로 인쇄되어 있으며 서로 다른 소정의 위치정보가 기록되어 있습니다. 자율이동로봇에 장착된 바코드 리더기가 이차원 바코드 장판을 … Read more

짐운반 로봇(Porter Robot) II – 골든벨 500회 특집 촬영

 KBS 골든벨 500회 특집으로 Tomrrow City에서 로봇과 함께 중앙 광장에서 촬영했습니다. 로봇을 홍보할 수 있는 좋은 기회이기 때문에 적극적으로 촬영을 도왔습니다. 1. 아래는 포터로봇 위주로 촬영한 사진들입니다. 2. 실제 많은 분량을 촬영했지만 TV에 방영되는 것은 아주 일부에 불과합니다. 아래는 유듀브 동영상 링크입니다. KSB 골든벨 500회 특집 방송 : https://www.youtube.com/watch?v=dos3jsaP9TM

짐운반 로봇(Porter Robot) II – 안내용 GUI 개발

1. 메인 화면 관리자모드: 로봇 운영자가 설정 값 변경     – 비상버튼 : 비상정지 기능 2. 맵 선택 맵의 버튼을 이용하여 길안내를 원하는 위치 선택 3. 포터공간 이용안내 포터공간 사용방법 설명 4. 길안내 이동중 길안내를 위한 이동중 표시, 멈춤 버튼을 이용하여 길안내 서비스 중지 가능 5. 길안내 중지 길안내 서비스 종료/다시 시작 6. 목적지 도착 길안내 목표지 도착, 안내종료 버튼 클릭하면 스케줄링 재시작 7. 스케줄링 출근 후 스케줄링 수행 또는 길안내 종료 … Read more

짐운반 로봇(Porter Robot) II – 기구부 업그레이드

1. 포터부분 적층식 프레임 구조를 사용하여 고하중에 강인하고 부품배치의 효율성을 증대하도록  설계하였습니다. 또한 보관하는 짐이 이동시 로봇 플랫폼에서 떨어지는 것을 방지하기 위해 경사지게 설계하였습니다.  다음은 로봇 플랫폼 프레임 구조를 측면에서 본 그림입니다. 2. 배터리 커버 배터리 교환 및 하드웨어의 긴급점검을 위해 뒷면에 커버를 설치하고, 쉽게 열리는 것을 방지하기 위해 핸드 스크류 타입의 락장치를 부착하였습니다. 내부의 배터리 고정 부분은 수동식 볼트를 사용하여 손으로 풀고 배터리를 분리할 수 있도록 하였습니다. 3. 센서 설치 디자인 컨셉과 배치 공간의 효율화를 위해 초음파 센서와 리모콘 센서를 단일 조로 구성하여 좌/우측, 전/후면에 설치하였습니다.다음 그림은 우측면도를 나타낸 것입니다. 센서 배치 및 범퍼의 측면을 확인할 수 있습니다. 4. DID 패널 부착 전면에 DID 패널을 고정하기 위해 힌지 프레임 구조로 Top 프레임 Assay’와 Bottom 프레임 Assay’를 연결하였습니다. 패널 후면은 휨 방지를 위해서 액자 프레임 구조를 추가했습니다. 5. 영상통화 카메라 배치 영상통화용 카메라(터치패널 상단부에 장착)는 일반 성인을 기준으로 뷰잉 앵글을 결정하여 배치하였으며 비상버튼은 or 커버 센터에 배치하였습니다. 그리고 파워 스위치는 열쇠 타입으로 충전 접촉면 좌/우측에 배치하였습니다. 좌측은 DID 패널의 파워 스위치이고 우측은 메인 전원의 파워 스위치로 구성하였습니다. 6. 전면부 메인 윈도우재설계 메인 윈도우가 곡면으로 디자인 되어 DID 패널의 시각앵글을 확보하기 어려웠다. 이에 시각앵글을 확보하기 위해 디자인을 수정하여 메인 윈도우 부분을 평평하게 설계하였다.
짐운반 로봇(Porter Robot) II – 하드웨어 업그레이드

1. 하드웨어 개발 항목 2. Motor Control 보드 3. Sensor 보드 4. Touch Control 보드 5. Power 보드 6. DID Power 보드 7. Charger Control 보드 8. 위치인식 센서 : 구매품 https://www.hagisonic.com/cnt/prod/prod010101.html?cateID=2 9. 바코드 리더기 리더기 상단에 있는 메인 보드는 외주 업체에 개발 의뢰