WeGo LIMO TensorFlow 딥러닝 트랙 주행 모델 완전 분석 #2
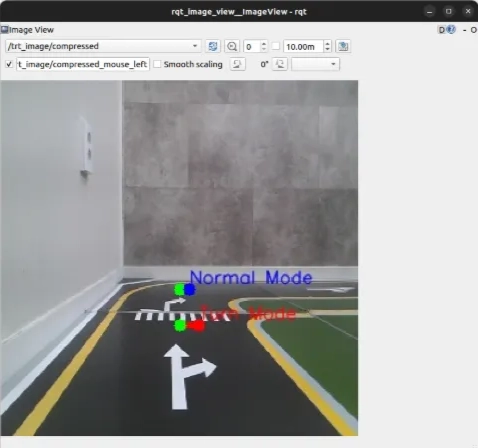
52. Model 저장 위치 다음 코드입니다. 기본값은 입니다. Training 후 실제 LIMO 추론 프로그램에서 사용할 핵심 결과물이 바로 이 파일입니다. 53. Optimizer는 Adam 다음과 같이 설정합니다. 초기 Learning Rate는 입니다. Adam Optimizer는 Loss를 줄이도록 Weight를 반복적으로 수정합니다. 전체 흐름은 입니다. 54. Loss Function은 MAE Model Compile 부분입니다. mae는 입니다. 예를 들어 실제 Label이 인데 Model이 … Read more
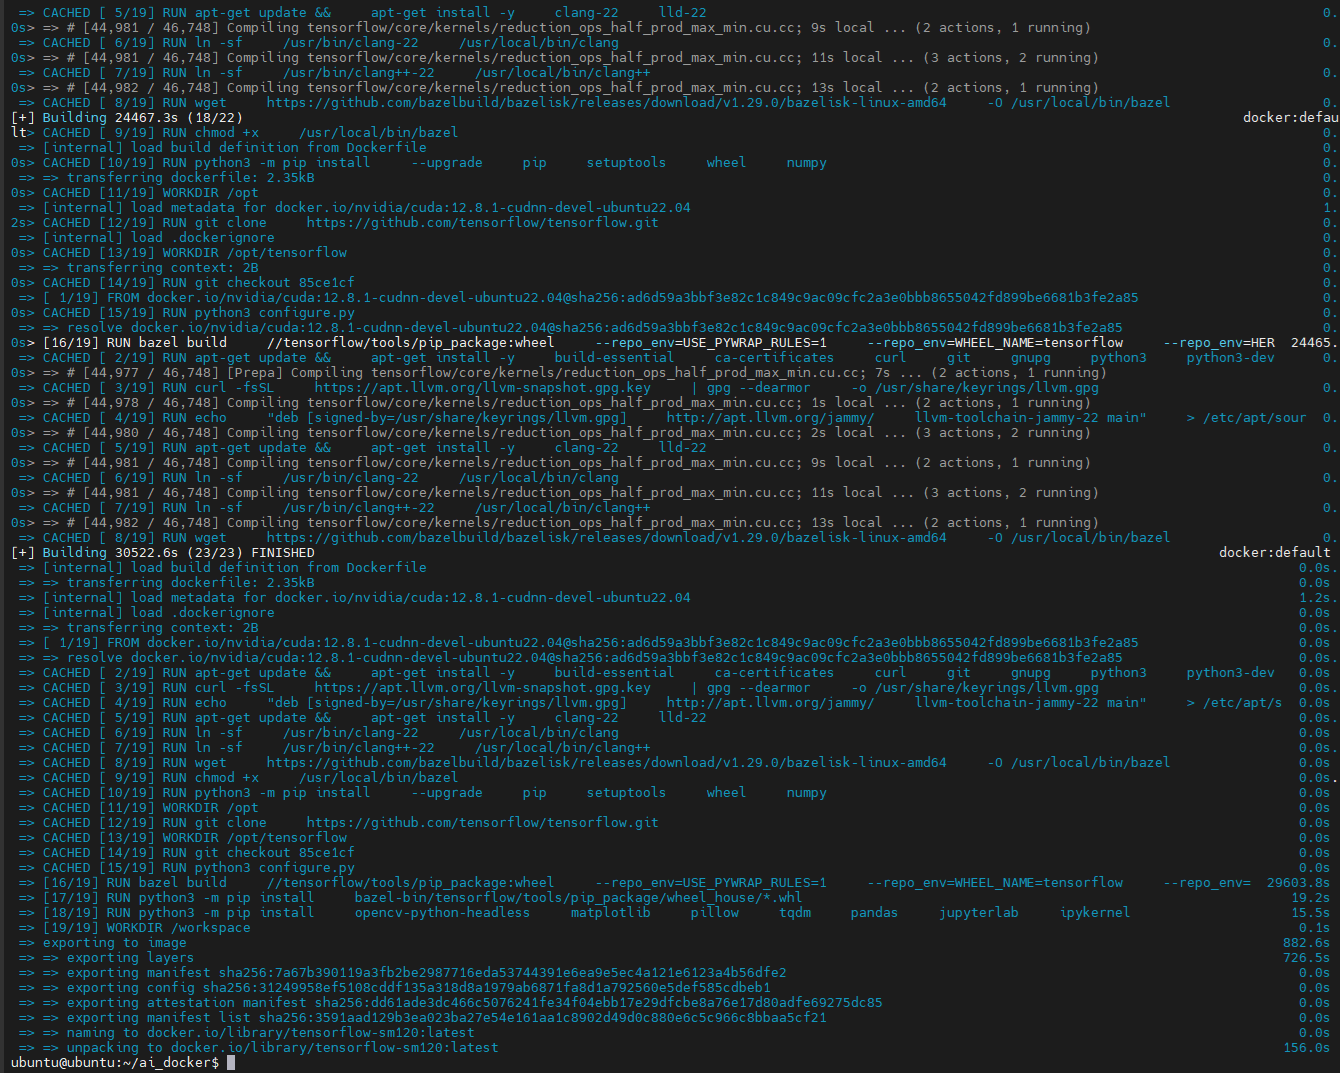
Ubuntu 22.04 + RTX 5050에서 Docker로 TensorFlow sm_120 소스 빌드와 YOLO11 GPU 환경 구축하기 #2

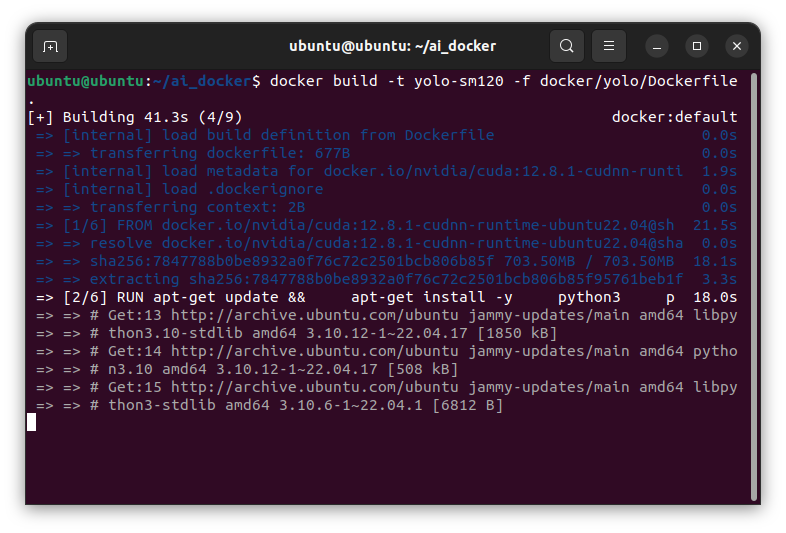
24. YOLO11은 별도의 Docker 환경 사용 TensorFlow와 YOLO11을 같은 Docker에 모두 설치할 수도 있습니다. 하지만 여기에서는 분리합니다. 구조는 다음과 같습니다. TensorFlow는 TensorFlow 학습에 사용합니다. YOLO Docker는 PyTorch와 Ultralytics YOLO에 사용합니다. 이렇게 분리하면 문제가 발생했을 때 원인을 찾기 쉽습니다. 24. YOLO Dockerfile 만들기 다음 파일을 만듭니다. 다음 내용을 입력합니다. 파일을 저장합니다. 1) Ubuntu 기본 패키지 설치 … Read more

Wego LIMO에서 딥러닝으로 로봇이 보는 방법

신경회로망의 탄생부터 TensorFlow CNN, YOLO11 객체검출까지 ROS 2를 이용하면 로봇의 센서, 모터, 카메라, LiDAR, Navigation2 같은 기능을 하나의 시스템으로 연결할 수 있습니다. 하지만 ROS 2 자체가 카메라 영상 속 사물이 무엇인지 판단하거나 도로의 진행 방향을 스스로 학습하는 것은 아닙니다. 이 역할을 담당하는 대표적인 기술이 머신러닝(Machine Learning)과 딥러닝(Deep Learning)입니다. 이번 과정에서는 LIMO 로봇의 카메라 영상을 이용하여 … Read more

Ubuntu 22.04 + RTX 5050에서 Docker로 TensorFlow sm_120 소스 빌드와 YOLO11 GPU 환경 구축하기 #1

Ubuntu 22.04 노트북에서 NVIDIA GeForce RTX 5050 Laptop GPU를 이용해 TensorFlow와 YOLO11을 실행하려고 하면 기존 RTX 30, RTX 40 시리즈와는 조금 다른 문제가 발생합니다. RTX 5050은 NVIDIA Blackwell 계열이며 CUDA Compute Capability가 12.0, 즉 sm_120입니다. 일반적인 Python 가상환경에 TensorFlow를 설치하면 다음 단계까지는 정상적으로 진행될 수 있습니다. GPU가 검색되거나 CUDA 라이브러리가 로딩되는 것처럼 보여도 실제 Conv2D, … Read more

Wego LIMO 딥러닝 모델 학습과 TensorRT 최적화 방법 #2

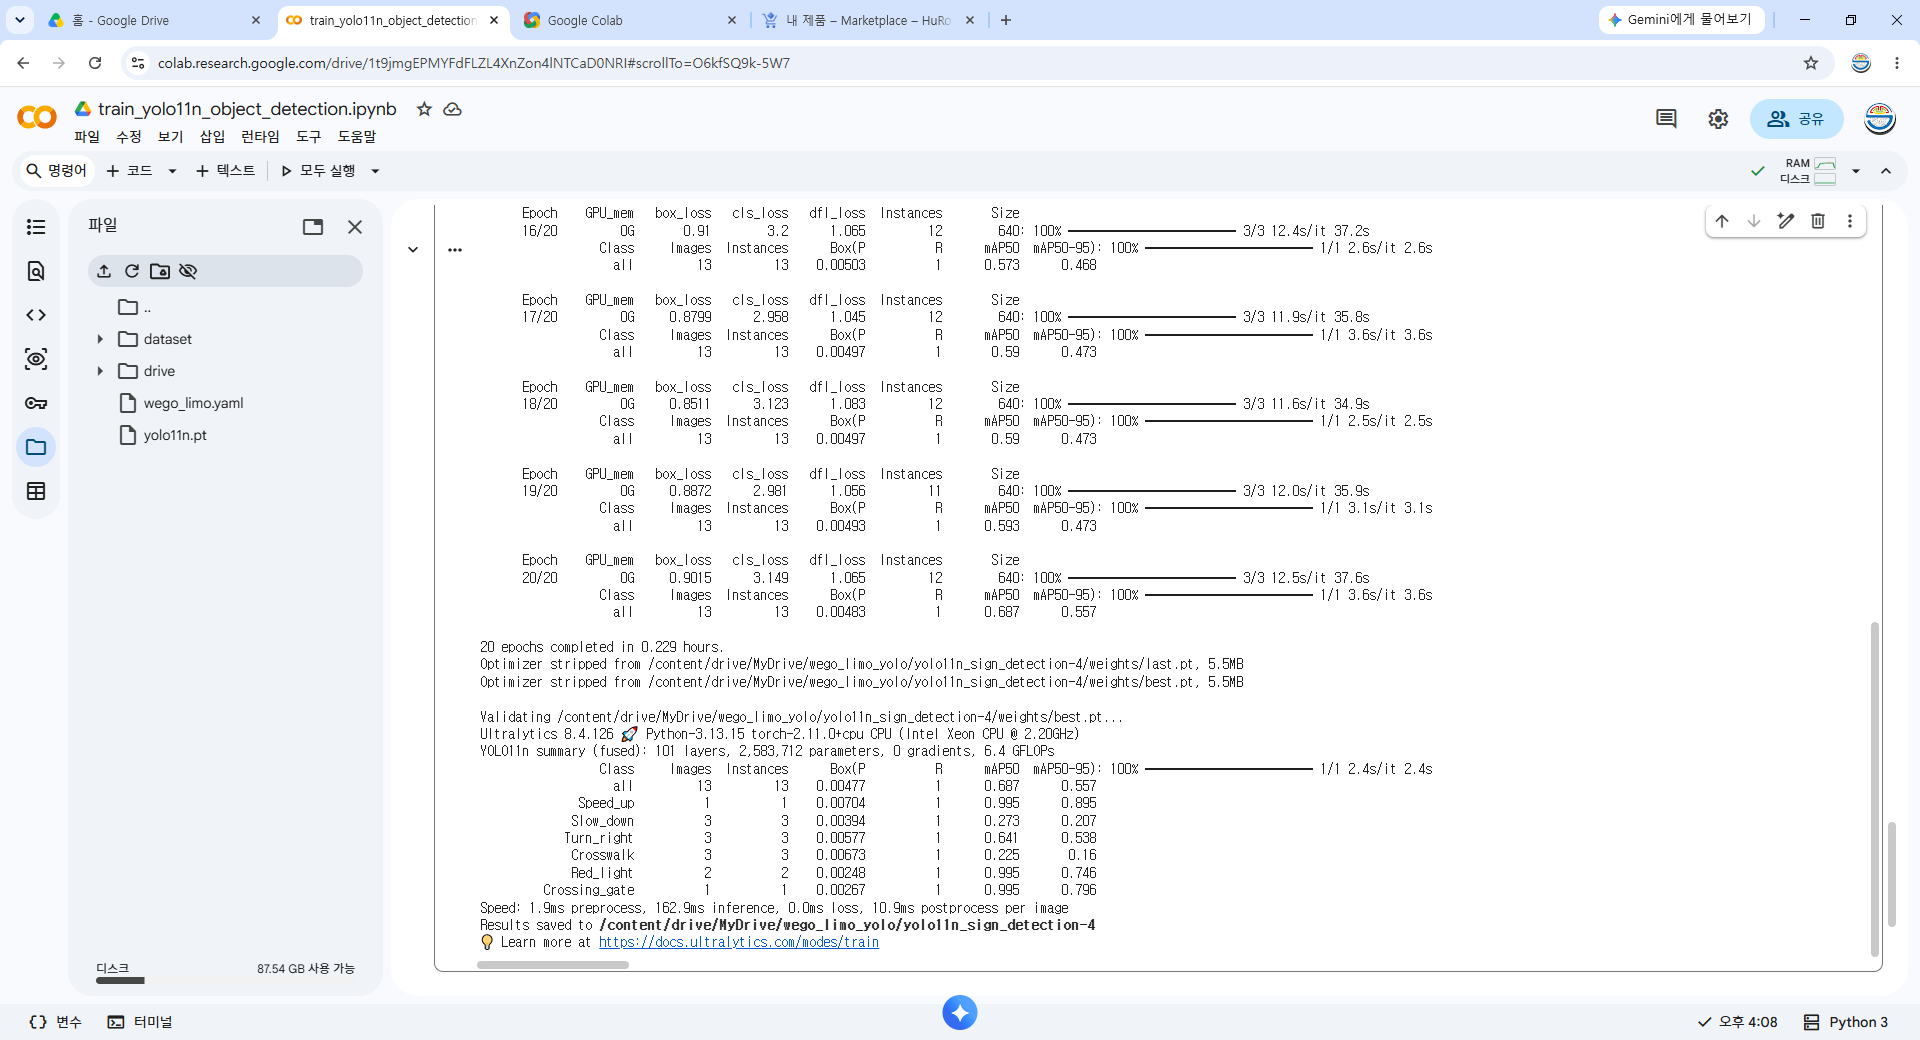
5. YOLO 객체 인식 모델 학습 YOLO 모델은 표지판, 신호등, 보행자처럼 이미지 안에서 위치를 특정해야 하는 객체 인식 작업에 사용합니다. Wego LIMO에서 수집한 YOLO 데이터셋은 이미지와 라벨이 학습용과 검증용으로 나뉘어 있어야 합니다. 권장 폴더 구조는 다음과 같습니다. 각 이미지 파일에는 동일한 이름의 라벨 파일이 필요합니다. YOLO 라벨 파일은 일반적으로 다음 형식을 사용합니다. 좌표값은 이미지 크기를 … Read more