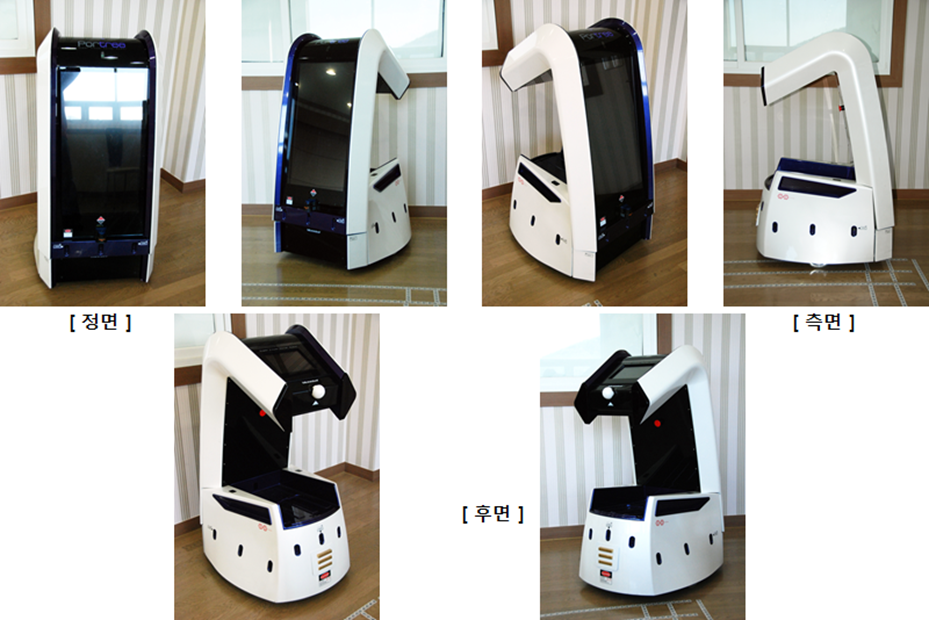
짐운반 로봇(Porter Robot) II – 로봇 시스템 소개
1. 하드웨어 블럭도 2. 로보 하드웨어 스펙 3. 주요 기능 4. 로봇 사양 5. 로봇 주요 기능 6. 서비스 안내도
1. 하드웨어 블럭도 2. 로보 하드웨어 스펙 3. 주요 기능 4. 로봇 사양 5. 로봇 주요 기능 6. 서비스 안내도
1. 디자인 2. 구조 설계 변경 3. 기구설계 변경
(주)마이크로로봇 재직시에 이동 로봇을 개발하는 팀장으로 근무하면서 전체 프로젝트를 관리하며 로봇제어 및 GUI 프로그램 개발도 병행했습니다. 팀원들과 다른 팀의 개발자들과 함께 로봇 개발의 열정을 가지고 무지 열심히 개발했던 관련 내용들을 공개합니다. 2008년에 작업을 시작했으닌까 벌써 16년이 지났습니다. 그 당시 혁신적인 프로젝트였고 국내 로봇 개발 5개 업체가 의기 투합해서 서비스 로봇을 개발했습니다. 이탈리아에서도 로봇을 개발하겠다고 작업을 … Read more
1. 로봇 소개 GUI 2. 메인 화면 3. 동행 안내중 4. 목적지 도착 5. 길안내 요약 6. 길안내 확인 7. 서비스 지연중 8. 충전이동중 9. 제어 프로그램 MFC를 이용하여 위의 이미지를 출력하고 버튼이 필요한 부분은 영역을 정의하고 기능을 연결하여 로봇 안내 서비스가 가능하도록 프로그램 했습니다.
1. 로봇 메인 제어 프로그램 개발툴은 Visual Studio 6.0 사용, Window용 GUI 프로그램 개발, 로봇 제어, 각종 파라미터 설정, 초음파 센서 데이터 출력, 레이저 센서 제어, 전원 제어, uRon 제어, Porter 센서, 터치 센서, 범퍼 센서, 바닥 센서 값 출력 화면, 바코드 인식기 제어, Odometry 출력, 기타 제어 버튼, 메세지 출력, 실시간 그래프 출력 창으로 … Read more
포터 로봇 1차 시제품 개발 분류 내용 종류 서비스 로봇, 이동로봇 개발기간 2008.1 ~ 2009.1 기능 길안내 서비스, 짐운반 가능, 자율주행, 관제 기능 제공 사업 Tomorrow-City 개발 국책과제 납품처 SK 텔레콤(SKT) 작업내용 개발팀장, 로봇제어 프로그램 개발, MFC 사용, 현장 테스트 수행, 현장 운행 시연 기타 1차 시제품 단점을 개선하여 2차 시제품 개발 1. 길안내 및 포터 로봇 서비스 개요 2. 로봇 플랫폼 3. 서비스 개발
1. 타회사 로봇 시연준비 – 한울로보틱스 안내로봇 한울로보틱스의 인간형 안내로봇이 VIP에게 시연에 대해 설명하고 꽃다발을 증정한 후 엘리베이터까지 안내하는 시연을 준비하고 있습니다. 자율주행도 시연하고 있습니다. 유튜브 링크( 링크 클릭 -> 새창으로 열림) : https://youtu.be/41-1ZJRiPaI 유튜브 링크( 링크 클릭 -> 새창으로 열림) : https://youtu.be/ZGR6WCE_w2g 2. 타회사 로봇 시연준비 – 다사로봇 패트롤로봇 다사로봇의 패트롭 로봇은 서비스 지역을 순찰하면서 경비업무를 수행하며 미아 발생 시 … Read more
1. 현장(부천 테크노 파크 로비) 테스트 1 시연준비를 위해 현장에서 테스트 작업을 진행했습니다. 부천 테크노파크 로비에서 한 겨울에 작업을 진행하였는데 추위와 싸워야 하고 밤샘 작업도 마다하지 않고 열심히 프로그램 하면서 작업을 진행했습니다. 유튜브 링크 (링크 클릭 -> 새창으로 열림) : https://youtu.be/pGwKXMjkA-4 2. 현장(부천 테크노 파크 로비) 테스트 2 시연준비를 위해 개발 팀원들과 함께 테스트를 진행하고 있습니다. 로봇에 캐리어를 … Read more
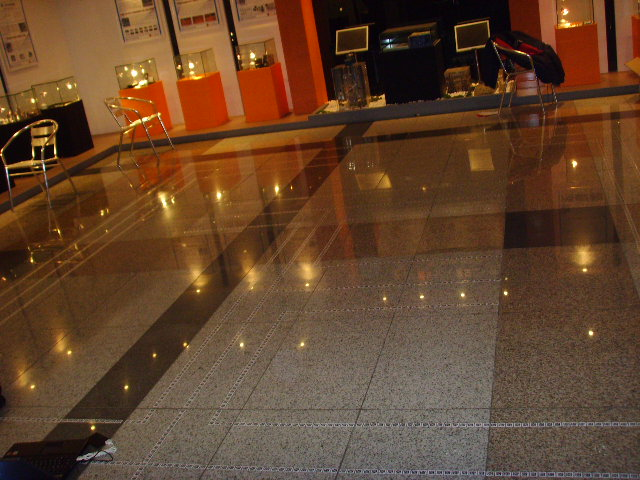
이동 로봇은 특정한 랜드 마크를 인식하거나 현재 좌표를 전송 받아 자신의 위치를 업데이트 합니다. 로봇의 위치를 실시간으로 알려주기 위해 주행 바닥에 2D 바코드를 부착하고 바코드 리더기로 읽어 현재 위치를 알 수 있습니다. 로봇이 이동하는 경로를 기준으로 3줄로 바코드를 설치하고 주행 테스트를 진행했습니다. 1. 종이 테이프에 바코드 인쇄 : 외주 작업 2. 바코드 테이프 모양 3. 대리석 위에 … Read more
하드웨어 개발 팀에서 보드 개발을 진행하였으며, 모터 제어, LED 제어, 파워 제어 모듈, 초음파 센서 처리 보드를 자체 개발하고, 바코드 리더 모듈은 외주업체에 개발을 의뢰하였습니다. 1. Motor AMP 보드 2. Motor Control 보드 3. Ultra-Sonic sensor 보드 4. Charger Control 보드 5. Power Control 보드 6. CPU Module 보드 7. Touch control 보드 8. LED 출력 모드 9. 범퍼센서 모듈 10. 바코드 인식 모듈