ROS 2 TurtleBot3 SLAM 실습: Cartographer로 실내 지도 만들기
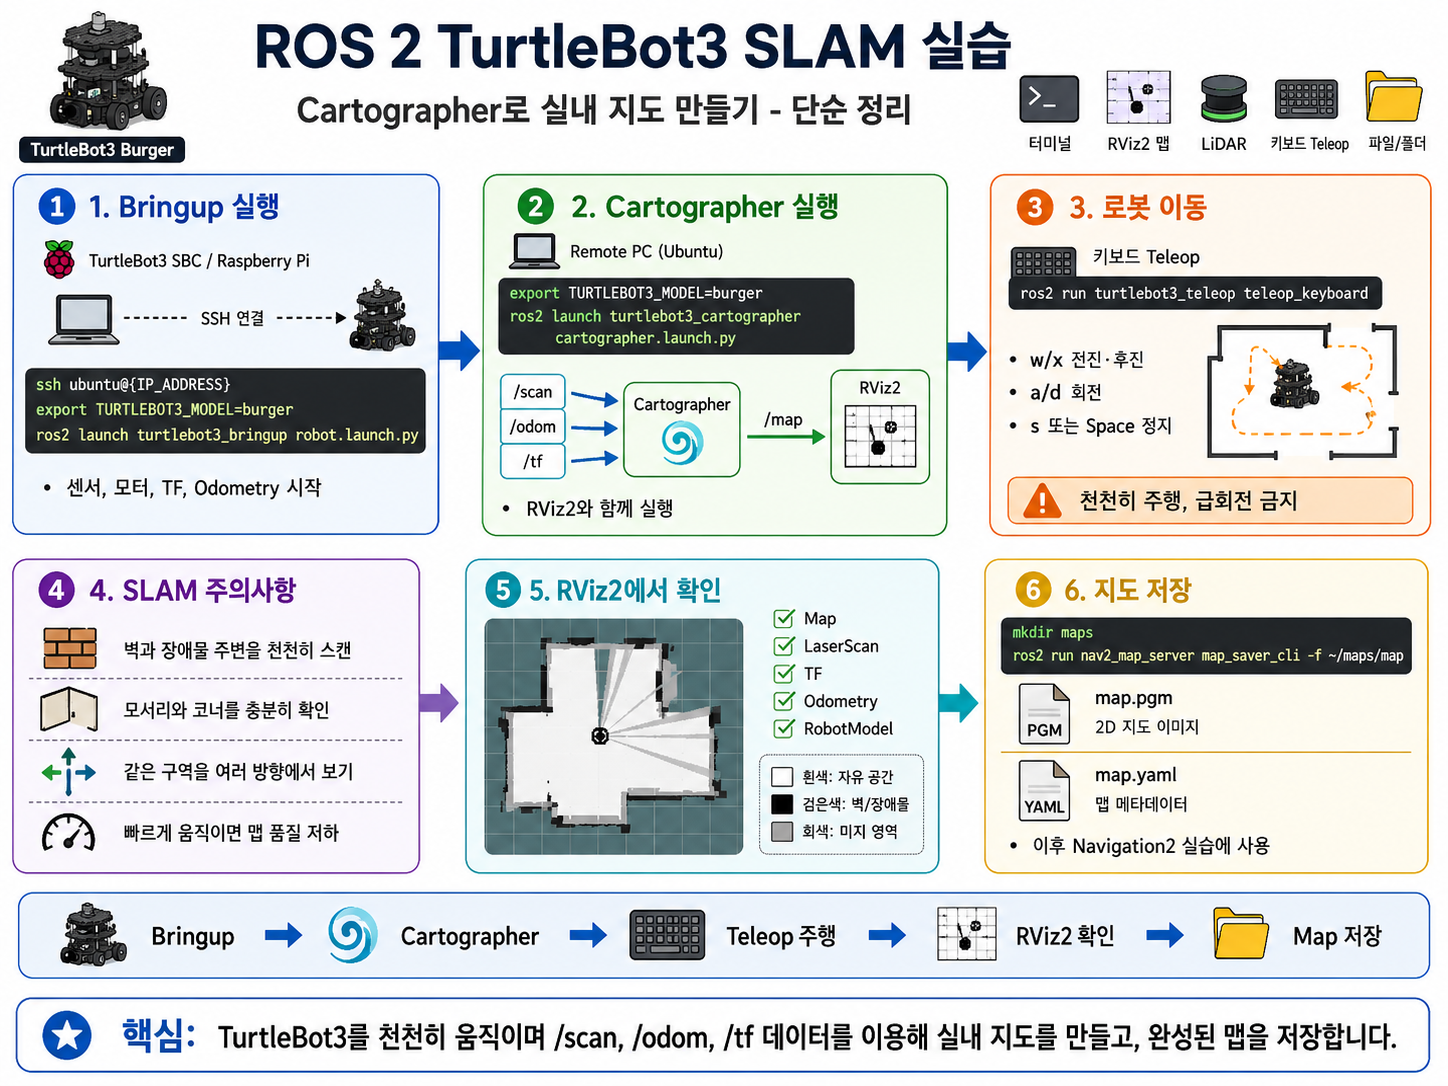
1. TurtleBot3 Bringup 실행 먼저 Remote PC에서 터미널을 열고 TurtleBot3의 Raspberry Pi에 SSH로 접속합니다. 기본 비밀번호는 다음과 같습니다. 접속 후 TurtleBot3 모델을 설정합니다. Burger 모델을 사용하는 경우 다음과 같이 입력합니다. 그리고 Bringup을 실행합니다. 정상적으로 실행되면 TurtleBot3의 센서, 모터, TF, Odometry 관련 노드들이 동작하기 시작합니다. 2. SLAM 노드 실행 이제 Remote PC에서 새 터미널을 열고 SLAM … Read more
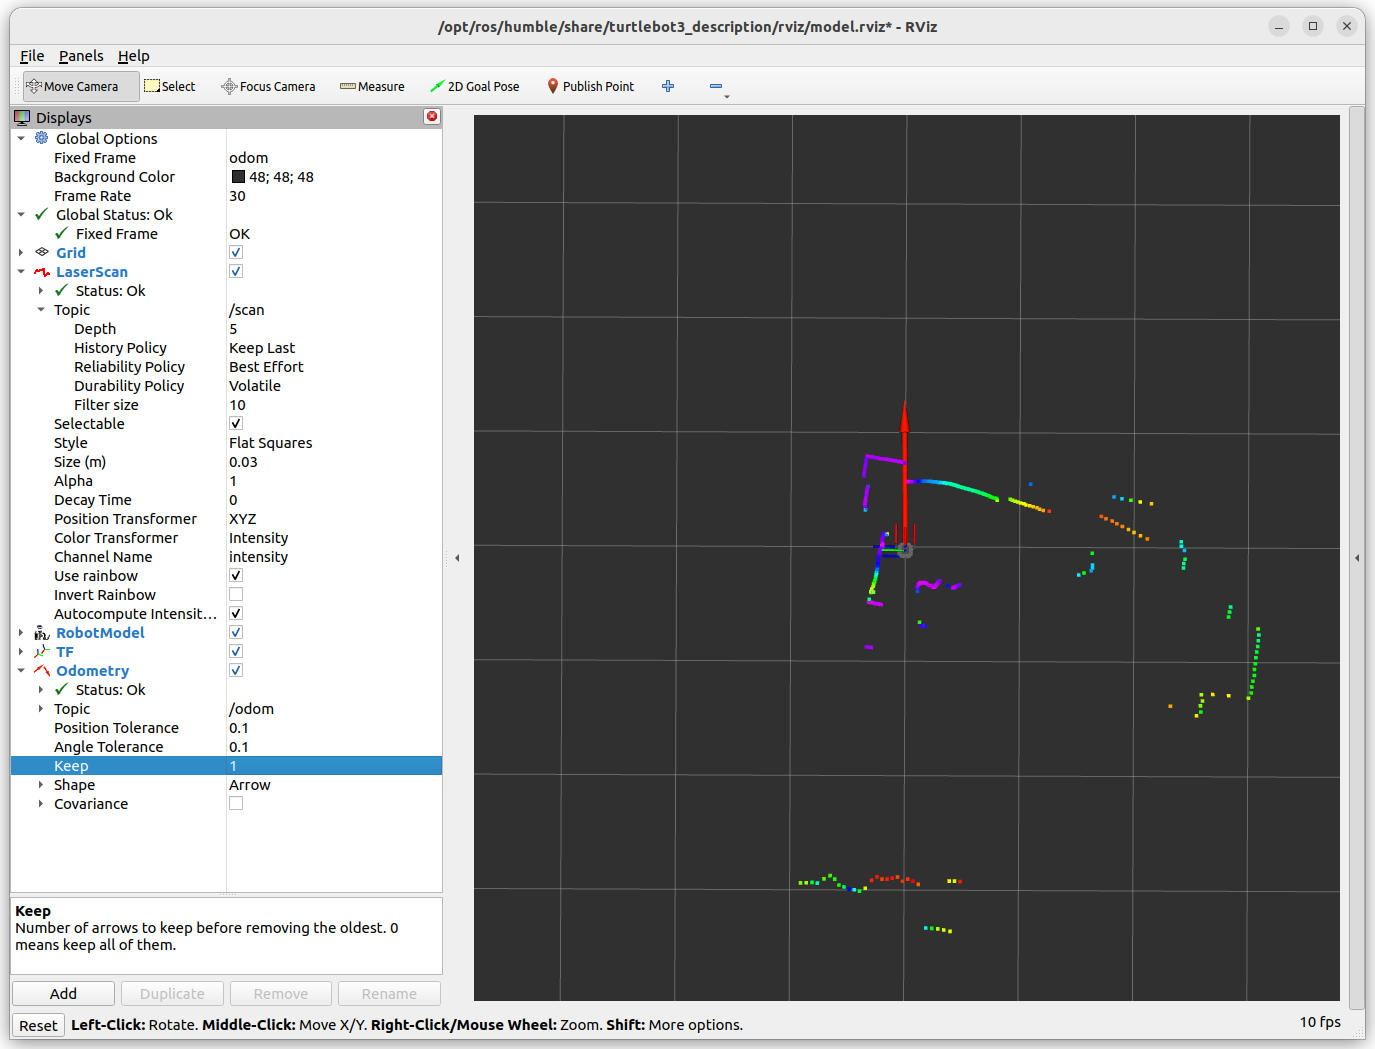
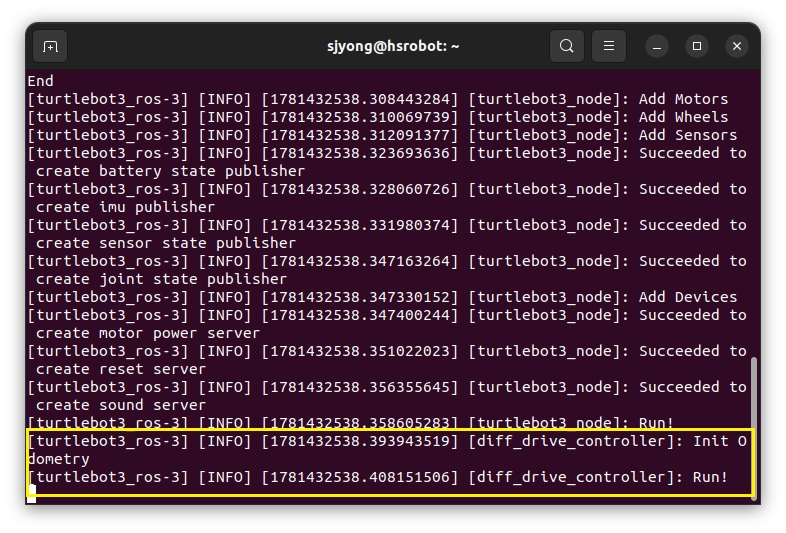
TurtleBot3와 PC를 원격으로 연결하고 RViz2 실행

1. 전체 구조 이해하기 TurtleBot3 원격 제어 구조는 다음과 같습니다. 중요한 점은 RViz2를 TurtleBot3 내부 SBC에서 실행하는 것이 아니라 Remote PC에서 실행한다는 것입니다.TurtleBot3 SBC는 로봇의 센서와 모터를 구동하고, PC는 그 데이터를 받아서 시각화하거나 명령을 보내는 역할을 합니다. 2. 준비 조건 작업 전에 아래 조건을 먼저 확인해야 합니다. 필수 조건 보통 실습에서는 TurtleBot3와 PC를 같은 Wi-Fi … Read more

TurtleBot3 Bringup

1. TurtleBot3 Bringup이란? TurtleBot3 Bringup은 터틀봇3를 ROS 2에서 사용하기 위해 필요한 기본 노드들을 실행하는 과정입니다. Bringup을 실행하면 다음과 같은 기능들이 활성화됩니다. 2. 전체 실행 구조 TurtleBot3는 보통 다음과 같은 구조로 사용합니다. Remote PC에서는 SSH로 TurtleBot3의 Raspberry Pi에 접속합니다. 그리고 Raspberry Pi 내부에서 TurtleBot3 Bringup 명령을 실행합니다. 3. Remote PC에서 Raspberry Pi에 SSH 접속하기 Remote PC에서 … Read more

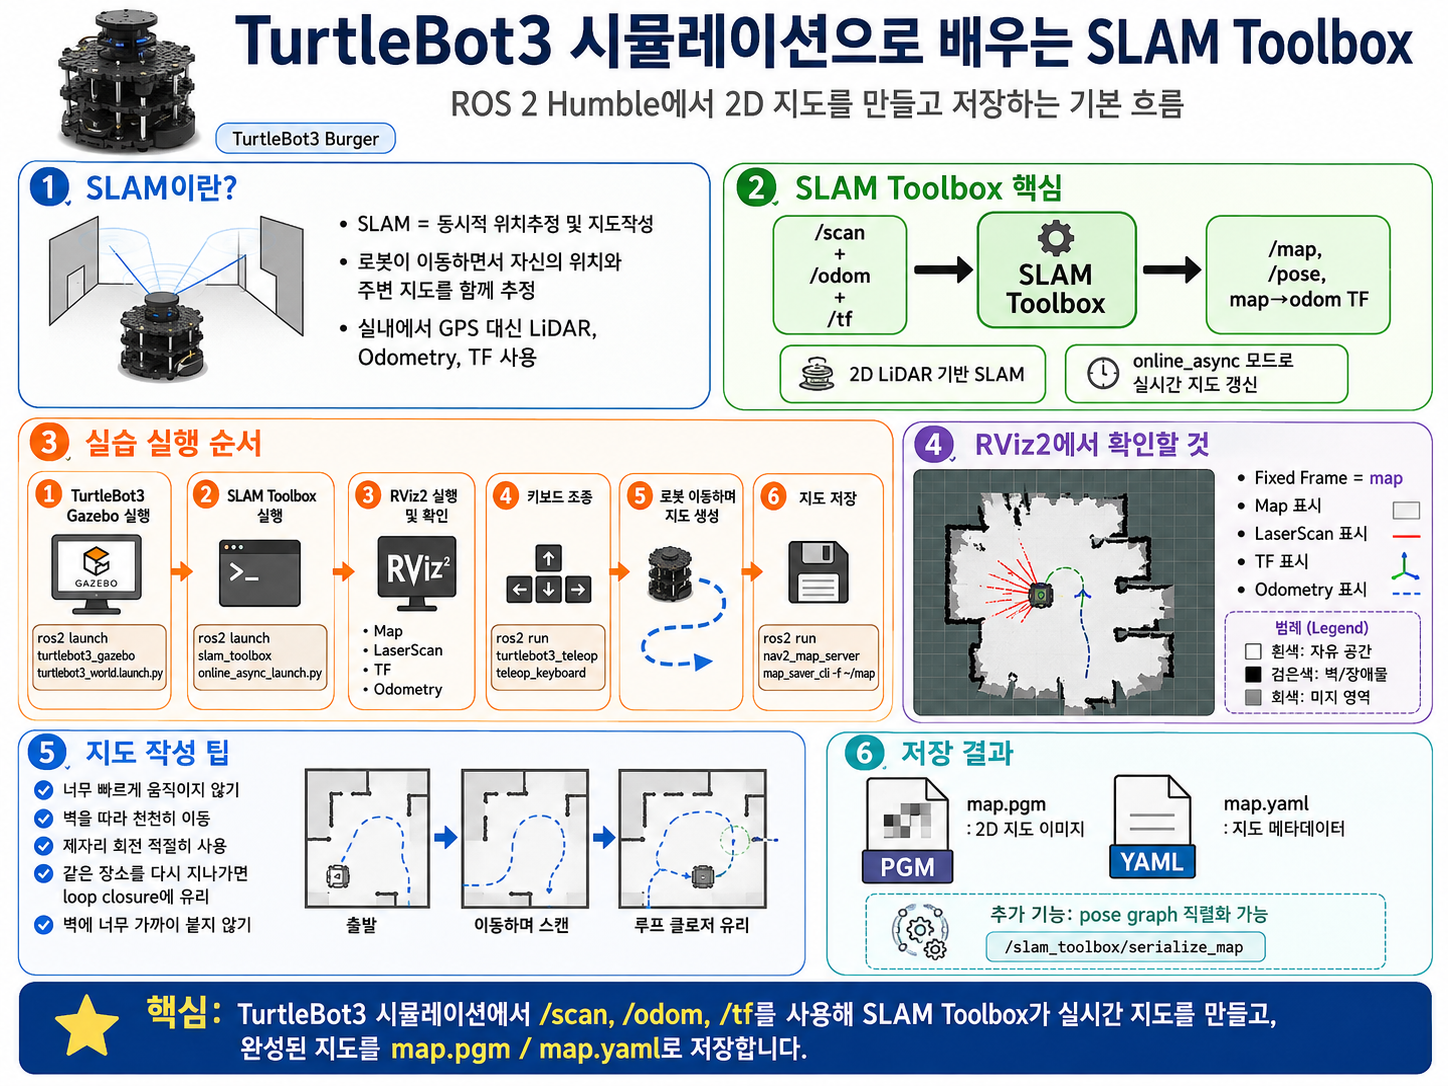
TurtleBot3 시뮬레이션으로 배우는 SLAM Toolbox

이번 강의에서는 ROS 2 Humble 환경에서 SLAM Toolbox를 사용해 모바일 로봇의 2D 지도를 작성하고 저장하는 방법을 실습합니다. 1. SLAM의 등장 배경 모바일 로봇이 실내에서 자율주행을 하려면 두 가지 정보가 필요합니다. 첫째, 내가 어디에 있는가? 둘째, 주변 환경이 어떻게 생겼는가? 사람은 방 안을 걸어 다니면서 벽, 문, 책상 위치를 자연스럽게 기억합니다. 하지만 로봇은 센서 데이터만 보고 판단해야 합니다. 특히 … Read more