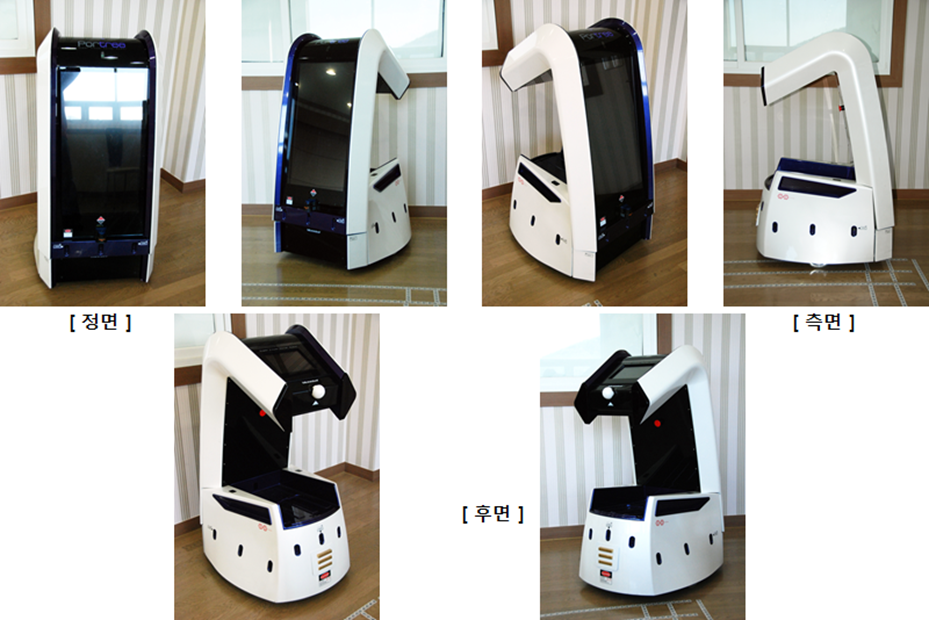
(주)마이크로로봇 재직시에 이동 로봇을 개발하는 팀장으로 근무하면서 전체 프로젝트를 관리하며 로봇제어 및 GUI 프로그램 개발도 병행했습니다. 팀원들과 다른 팀의 개발자들과 함께 로봇 개발의 열정을 가지고 무지 열심히 개발했던 관련 내용들을 공개합니다. 2008년에 작업을 시작했으닌까 벌써 16년이 지났습니다.
그 당시 혁신적인 프로젝트였고 국내 로봇 개발 5개 업체가 의기 투합해서 서비스 로봇을 개발했습니다. 이탈리아에서도 로봇을 개발하겠다고 작업을 했지만 실패했습니다. 그 당시 세계 최초로 5종의 로봇이 일반인에게 공개된 장소에서 서비스를 수행한 사례는 없었기 때문입니다. 개발 팀원들과 저는 자부심을 가지고 모든 열정을 쏟아 개발에 전념했었습니다.
Tomorrow City 건물이 완성되지 않은 상태에서 로봇 서비스를 현장에서 개발해야 했기 때문에 종이를 바닥에 깔고 작업하고 매일 시멘트 바닥에서 박스를 깔고 잠깐 눈을 붙이고 계속 작업을 해야 했습니다. 벽에 석회를 바르고 평탄화 작업 때문에 작업 공간에는 석회가루가 날리는 상태에서도 노트북으로 코딩을 해야 했던 정말 표현할 수 없이 열악한 환경에서 작업을 했던 기억들이 새록새록 합니다.
지금까지도 이런 대형 프로젝트는 국내에서 만들어지지 않았습니다. 그만큼 지금까지도 애틋하고 추억이 많은 작업이었습니다.
부족한 부분이 있으면 과거의 기술이라고 생각하시고 많은 양해를 부탁드리며 편안하게 자료와 동영상을 감상해 주시기 바랍니다.
1. 짐운반 로봇(Porter Robot) I – 로봇 시스템 소개
2. 짐운반 로봇(Porter Robot) I – 디자인, 기구부 설계
3. 짐운반 로봇(Porter Robot) I – 조립
4. 짐운반 로봇(Porter Robot) I – 제어 보드 개발
5. 짐운반 로봇(Porter Robot) I – 안내 GUI 디자인
6. 짐운반 로봇(Porter Robot) I – 로봇 제어 프로그램 개발
7. 짐운반 로봇(Porter Robot) I – 사내 테스트 룸에서 구동 테스트 동영상
8. 짐운반 로봇(Porter Robot) I – 구동 테스트
9. 짐운반 로봇(Porter Robot) I – 부천 테크노 파크 로비에서 시연 준비 동영상
10. 짐운반 로봇(Porter Robot) I – 타회사 로봇 시연준비 동영상
11. 2D 바코드 설치