WEGO LIMO 딥러닝 자율주행 시스템 구성과 실행 방법
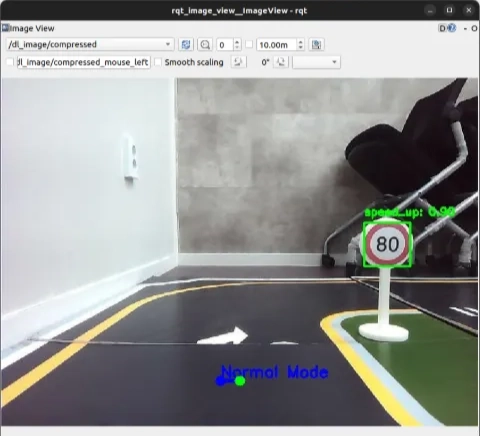
WEGO LIMO는 ROS 2와 카메라, LiDAR, TensorFlow, YOLO를 결합하여 차선 기반 주행과 객체 인식 기반 상황 제어를 수행할 수 있는 교육용 자율주행 플랫폼입니다. 이 글에서는 2026년 3월 3일 업데이트된 딥러닝 자율주행 패키지를 기준으로 WEGO LIMO의 주요 노드 구성, 토픽 흐름, 주행 파라미터, 실행 방법을 정리합니다. 이전 버전의 패키지를 사용하고 있다면 노드 이름, 파라미터 항목, 모델 … Read more
Wego LIMO 딥러닝 모델 학습과 TensorRT 최적화 방법 #1

Wego LIMO는 카메라 영상과 딥러닝 모델을 이용해 주행 경로를 판단하거나 도로 위의 표지판과 신호등을 인식할 수 있습니다. 이번 글에서는 Wego LIMO에서 사용하는 딥러닝 모델을 직접 학습하고, 학습이 완료된 모델을 NVIDIA TensorRT 엔진으로 변환하는 과정을 설명합니다. 본 내용은 2026년 3월 3일 이후 배포된 최신 딥러닝 패키지를 기준으로 작성했습니다. 이전 버전의 Wego LIMO 소프트웨어를 사용하고 있다면 먼저 … Read more

WEGO LIMO 딥러닝 데이터셋 수집과 라벨링 방법

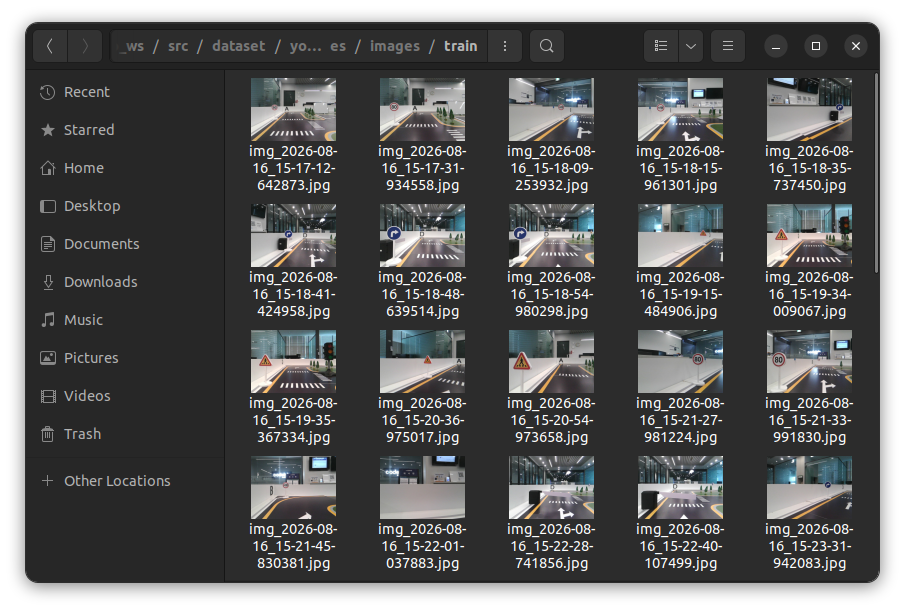
WEGO LIMO에서 카메라 기반 자율주행과 객체 인식 기능을 구현하려면 딥러닝 모델이 학습할 이미지 데이터가 필요합니다. 이번 글에서는 WEGO LIMO의 ROS2 환경에서 카메라 영상을 수집하고, 수집한 이미지를 주행 판단용 데이터와 객체 인식용 데이터로 구분하여 라벨링하는 과정을 알아보겠습니다. 본 내용은 2026년 3월 3일 이후 업데이트된 딥러닝 패키지를 기준으로 작성했습니다. 이전 버전의 패키지를 사용하고 있다면 먼저 소프트웨어를 최신 … Read more

Wego Limo로 구현하는 ROS 2 카메라 기반 차선 주행 시스템 #1

Wego Limo는 조향 방식을 변경할 수 있는 교육용 모바일 로봇으로, 카메라와 LiDAR, IMU 등의 센서를 ROS 2 환경에서 활용할 수 있습니다. 이번 글에서는 Wego Limo를 Differential Mode로 설정한 상태에서 전용 트랙의 차선을 인식하고 자동으로 주행하는 ROS 2 애플리케이션을 살펴보겠습니다. 차선 주행 애플리케이션은 하나의 노드가 모든 기능을 처리하는 방식이 아니라, 차선 검출과 장애물 감지, 속도 제어 … Read more

Wego Limo로 실습하는 ROS 2 Cartographer SLAM과 Navigation2 자율주행

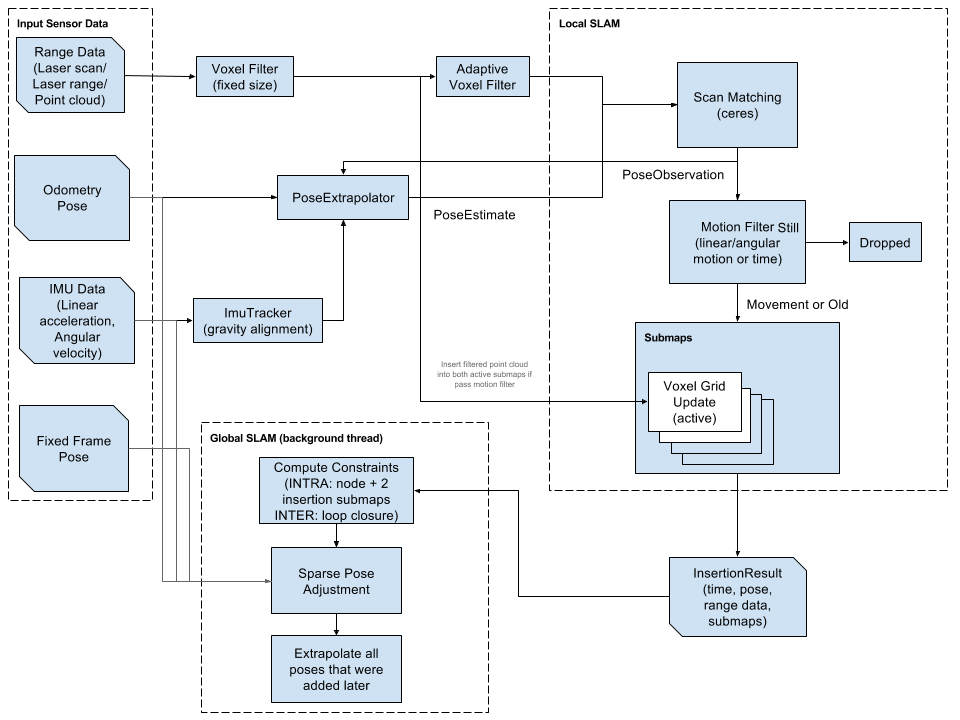
Wego Limo는 LiDAR, IMU, 엔코더와 같은 센서 데이터를 ROS 2 환경에서 활용할 수 있는 교육용 모바일 로봇입니다. 기본 패키지에는 Cartographer 기반의 2차원 지도 작성 기능과 Navigation2 기반의 실내 자율주행 환경이 구성되어 있습니다. 이번 글에서는 Wego Limo를 이용해 주변 공간의 지도를 만들고, 저장한 지도에서 로봇을 자율주행시키는 전체 과정을 정리합니다. 또한 단일 목적지 이동뿐만 아니라 여러 지점을 … Read more

Wego Limo로 시작하는 간단한 ROS 2 애플리케이션 실습

Wego Limo는 ROS 2를 기반으로 이동 제어, 카메라 이미지 저장, 위치 이동, 자세 제어, 내비게이션 등의 기능을 실습할 수 있는 교육용 모바일 로봇입니다. Limo에 기본으로 제공되는 예제 프로그램은 주로 limo_ros2_application 패키지에 포함되어 있습니다. 복잡한 알고리즘을 구현하기 전에 기본 애플리케이션을 실행해 보면 ROS 2의 토픽, 서비스, TF, 센서 데이터 처리 방식 등을 비교적 쉽게 이해할 수 … Read more

Limo 실행

1. 로그인 전원을 켜고 로그인을 수행합니다. id : wego pw: wego 2. ssh 원격 로그인 1) 네트워크 연결 터치 화면에서 현재 작업 위치에서 네트워크를 연결합니다. 2) 이미 ssh 설정이 완료된 상태입니다. ifconfig를 이용하여 연결된 네트워크의 ip 주소를 확인합니다. 3) putty나 원격 연결 클라이언트 프로그램을 이요하여 ssh로 Limo에 접속합니다. 1)을 선택합니다. 3. ROS2 실행환경 확인 1) … Read more