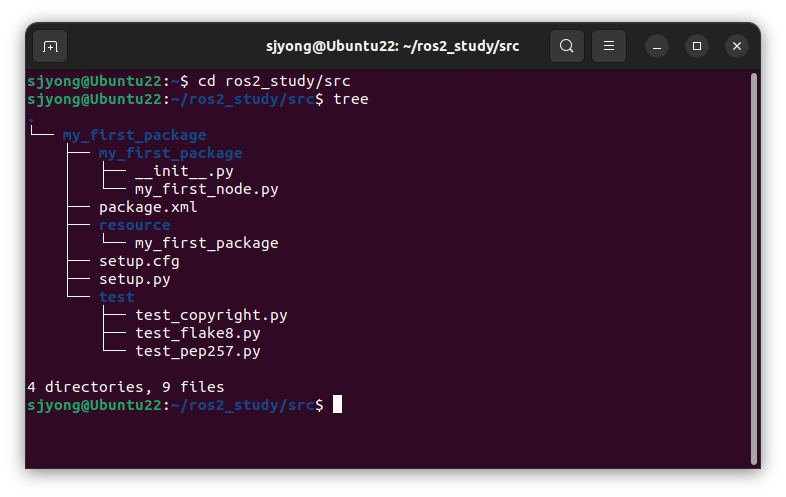
ROS2 launch 작성
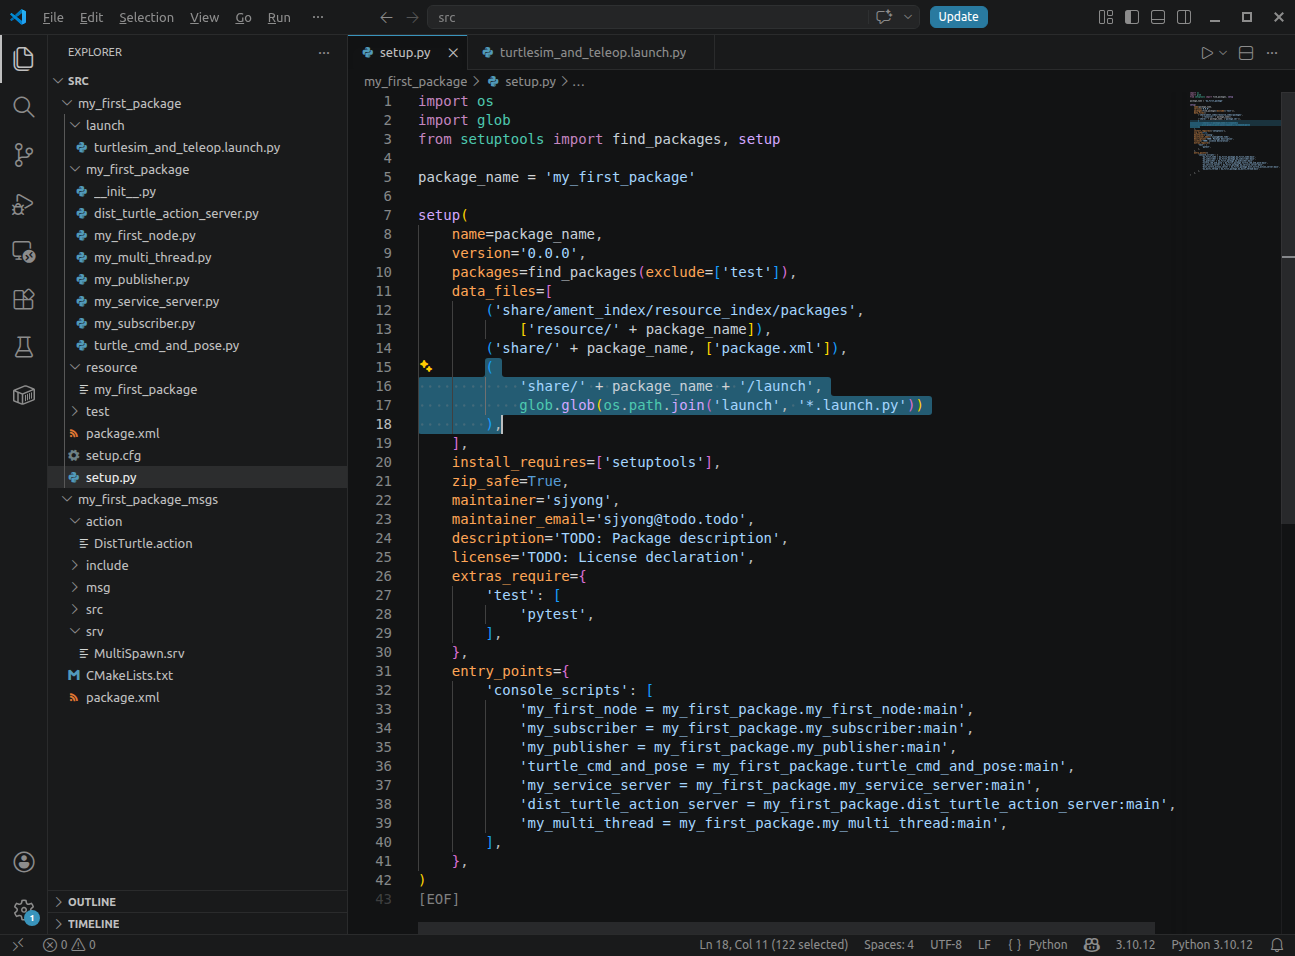
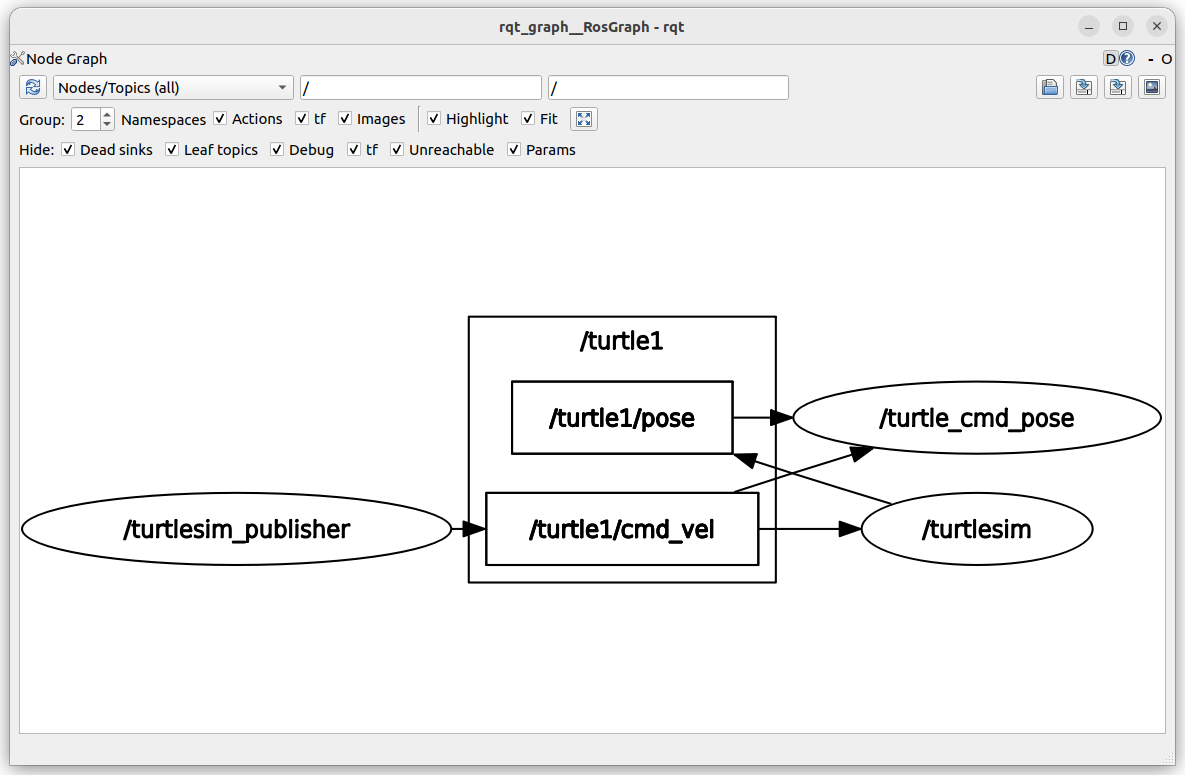
1. roslaunch 기본 개념 ROS 2에서 여러 노드를 실행할 때 터미널을 여러 개 열고 하나씩 실행하면 불편합니다. 예를 들어 다음과 같은 명령을 각각 실행해야 한다고 가정해 보겠습니다. 이런 경우 launch 파일을 만들면 한 번에 실행할 수 있습니다. ROS 2의 launch 파일은 Python으로 작성하는 방식이 일반적입니다. 기본 구조는 다음과 같습니다. 이 파일은 두 개의 노드를 동시에 실행합니다. … Read more