나만의 Gazebo World와 로봇으로 TurtleBot3 SLAM·Nav2 실행하기
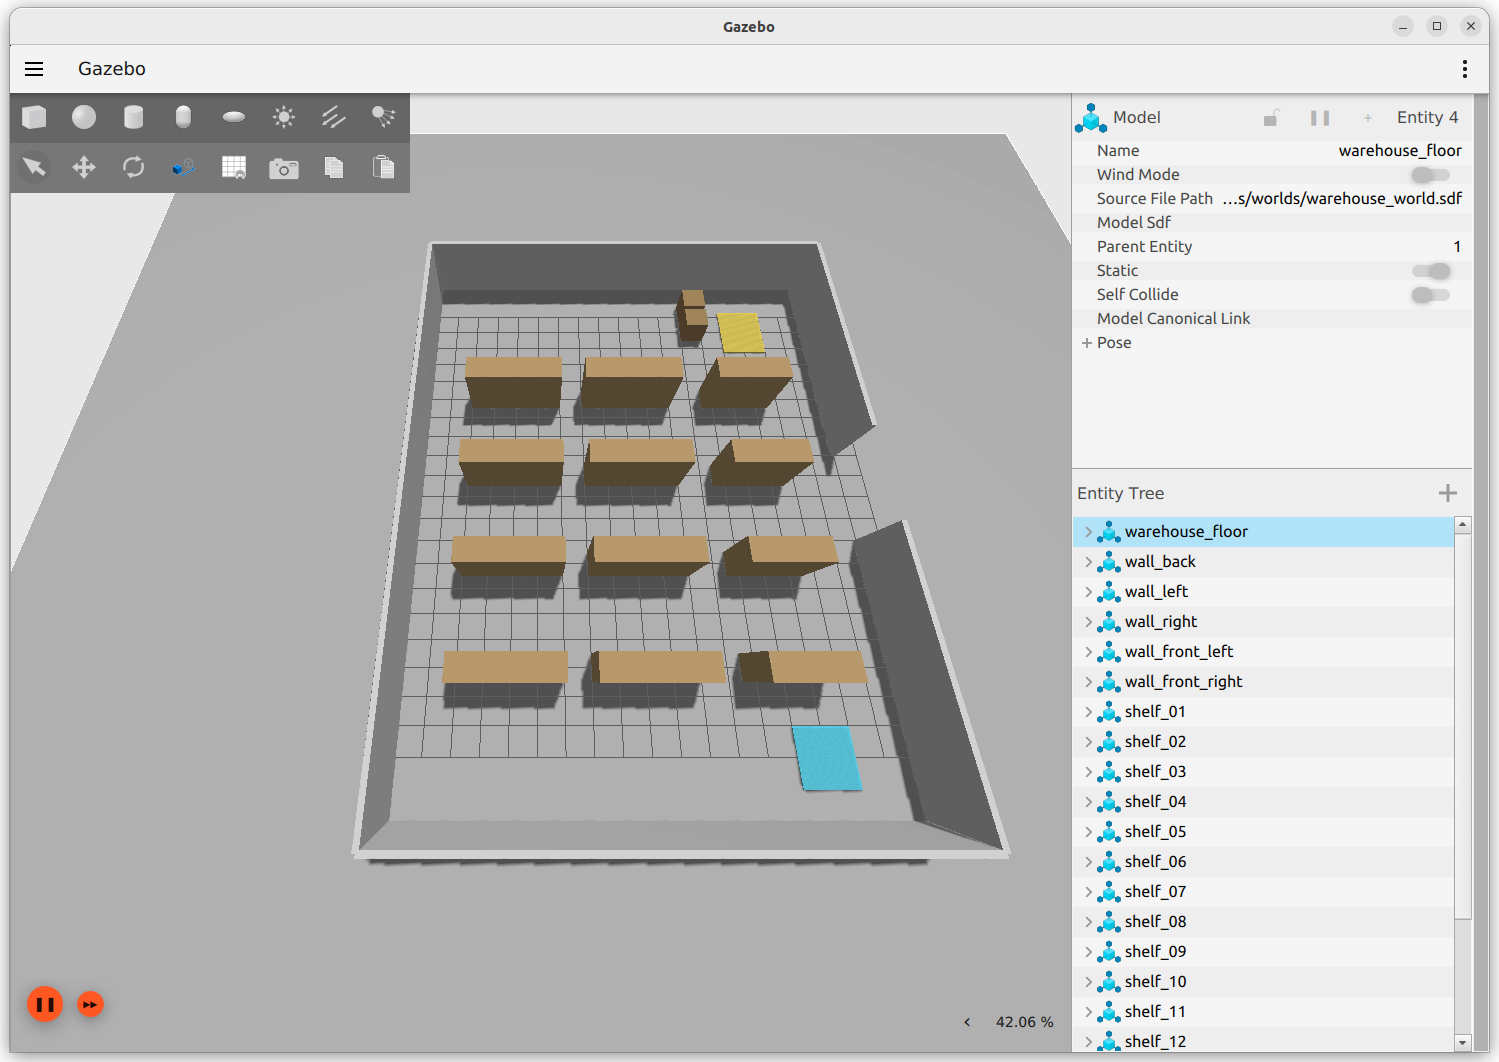
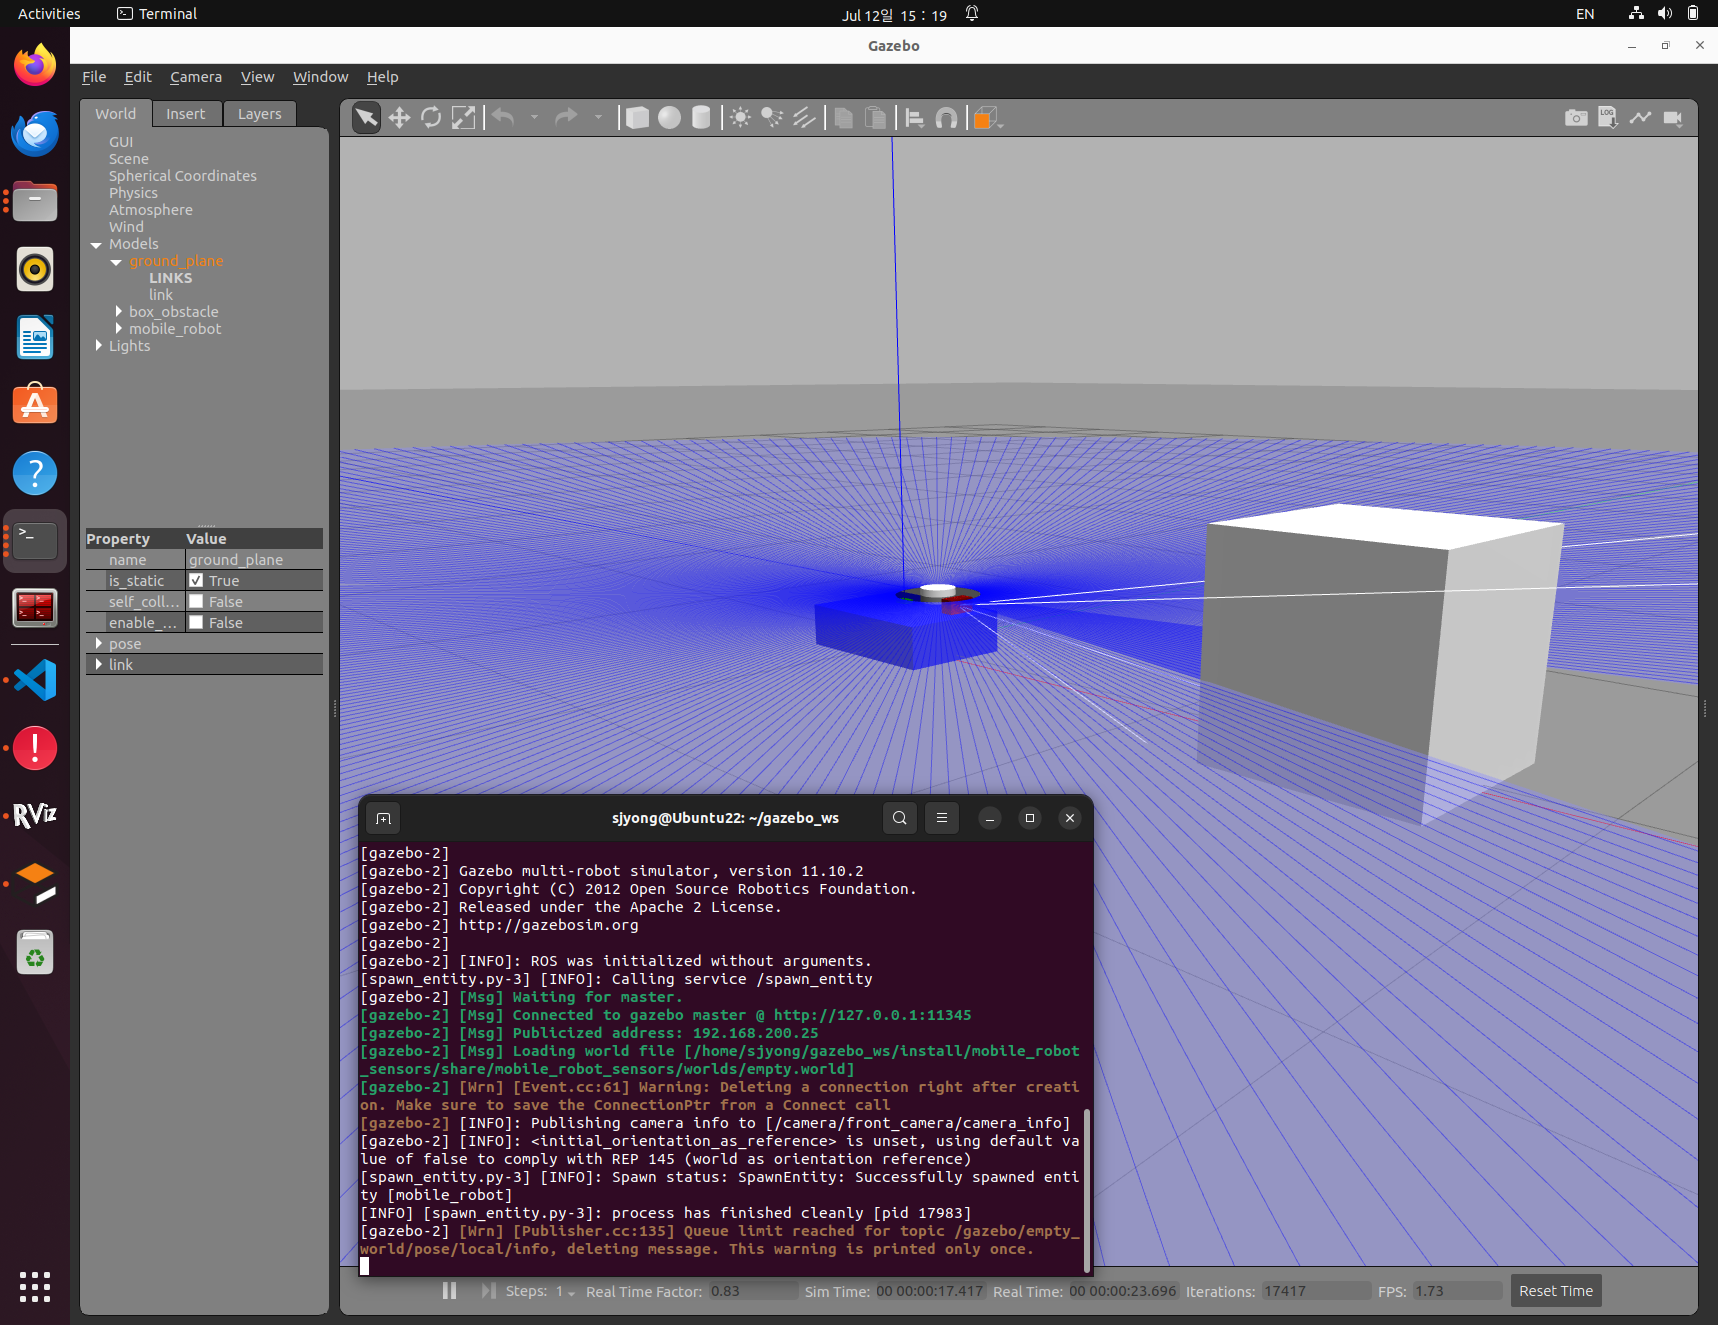
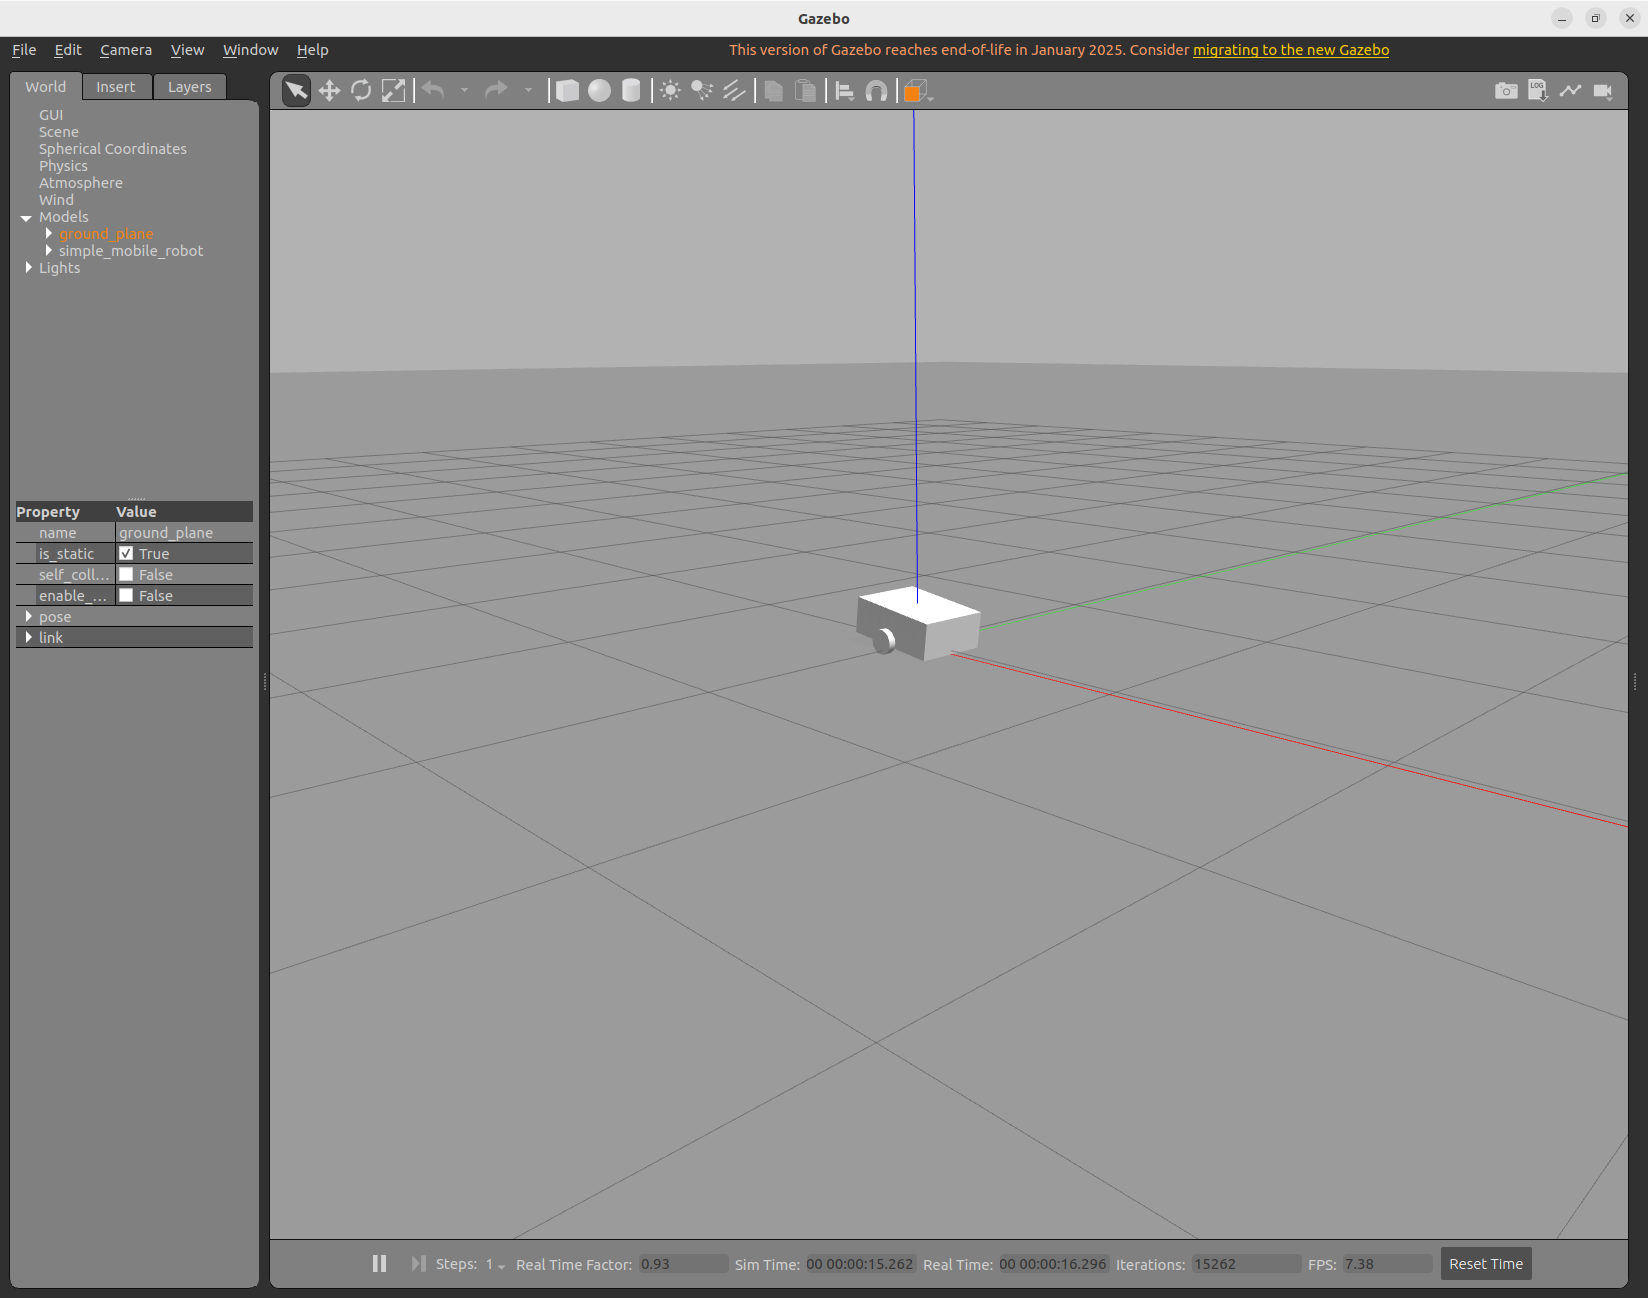
1. 프로젝트 소개 이번 실습에서는 학생이 직접 Gazebo World를 설계하고, 자신이 만든 차동구동 모바일 로봇 모델을 해당 World에 배치합니다. 로봇에는 다음 기능을 적용합니다. Gazebo에서 계산된 LiDAR 데이터를 ROS 2의 /scan 토픽으로 사용하려면 Gazebo 센서와 ROS 2 메시지를 연결하는 플러그인이 필요합니다. 로봇 모델은 robot_state_publisher를 통해 TF를 발행하고, spawn_entity.py를 통해 Gazebo World에 생성합니다. 프로젝트의 최종 실행 구조는 … Read more